先给结论
人形机器人出口欧盟通常要判断机械指令/机械法规、RED、EMC、RoHS、电池及AI相关要求。本文说明工业与服务机器人分类、移动与力控安全、软件网络安全和CE流程。
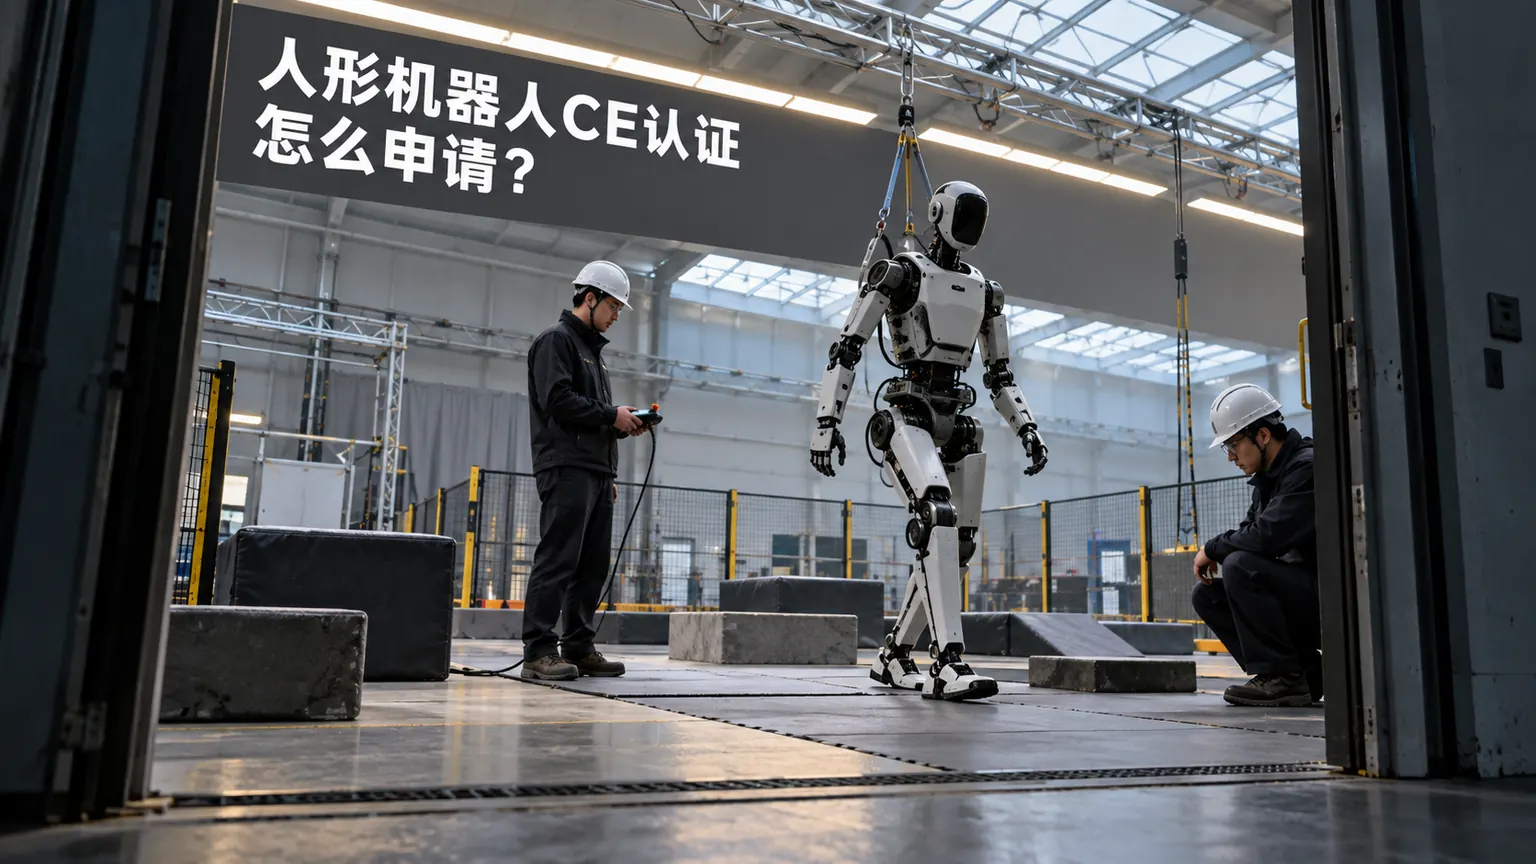
人形机器人出口欧盟,不能先问“做哪一个CE标准”。仓储搬运、工厂作业、展厅讲解、家庭服务、教育陪伴和康复辅助,看起来都叫人形机器人,但法规路径和安全标准完全不同。项目第一步必须确认用途、使用环境、接触人群和交付边界。
文章摘要: 人形机器人出口欧盟通常要判断机械指令/机械法规、RED、EMC、RoHS、电池及AI相关要求。本文说明工业与服务机器人分类、移动与力控安全、软件网络安全、资料样机和CE流程。
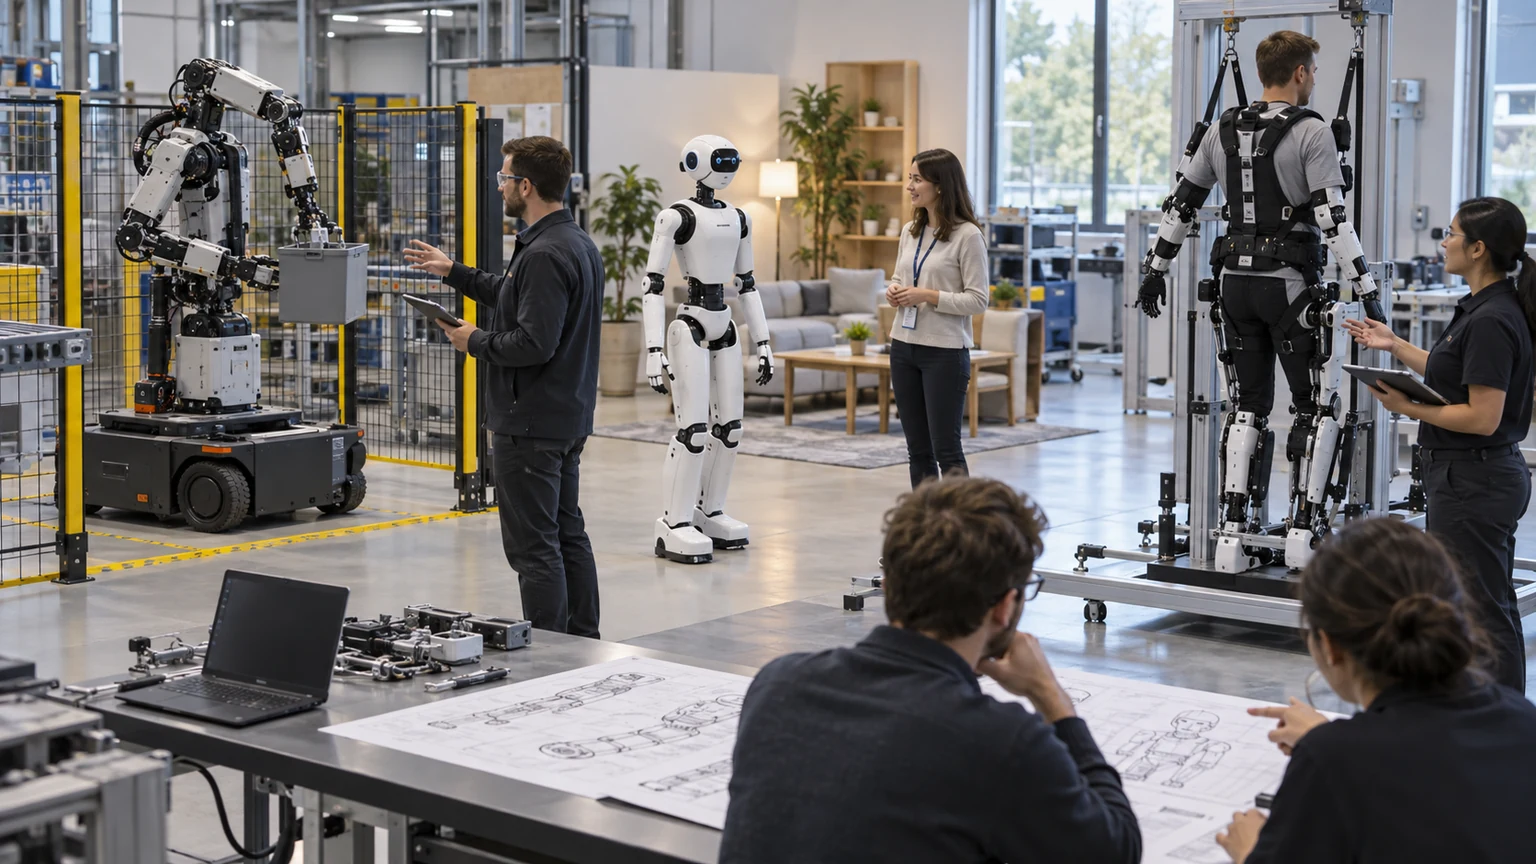
一、先判断它是工业机器人、服务机器人还是医疗产品
立项时建议先回答:
- 在工厂隔离区域、仓库、商场、家庭还是医院使用;
- 执行搬运、装配、巡检、讲解、陪伴、康复还是其他任务;
- 是否与普通公众、儿童、老人或行动不便者直接接触;
- 轮式、双足或固定底座,最大速度、质量和负载;
- 手臂、夹爪、关节力矩和可能的夹挤区域;
- 本地控制、遥控、云端监督、自主导航和学习功能;
- 摄像头、麦克风、激光雷达、生物识别和无线连接;
- 整机交付,还是作为部件进入客户的机器人工作站。
工业机器人本体可能作为部分完成机械交付,由集成商对完整系统负责;面向公众的服务机器人则不能直接套用工业机器人标准;医疗、玩具、PPE或特种用途还会进入其他法规。用途写错,后面的风险评估和声明都会错。
二、人形机器人CE通常涉及哪些法规?
目前通常先按机械指令2006/42/EC判断整机或部分完成机械的要求。自2027年1月20日起,机械法规(EU) 2023/1230强制适用,对自主移动机械、远程监督、安全相关软件和网络攻击导致的安全风险提出更明确要求。
带Wi-Fi、蓝牙、蜂窝或其他无线发射功能时,应判断RED;没有无线时通常还要判断EMC。电子材料涉及RoHS,电池涉及电池法规和运输要求。面向消费者的服务机器人还要用GPSR补充专门法规未充分覆盖的消费品风险。
AI并不自动等于“再做一个AI证书”。要根据AI系统的预定用途、是否作为安全组件、机械是否需要第三方评估以及欧盟AI法规的具体条件判断。技术文件应说明哪些安全功能由传统控制实现,哪些由学习或感知算法参与。
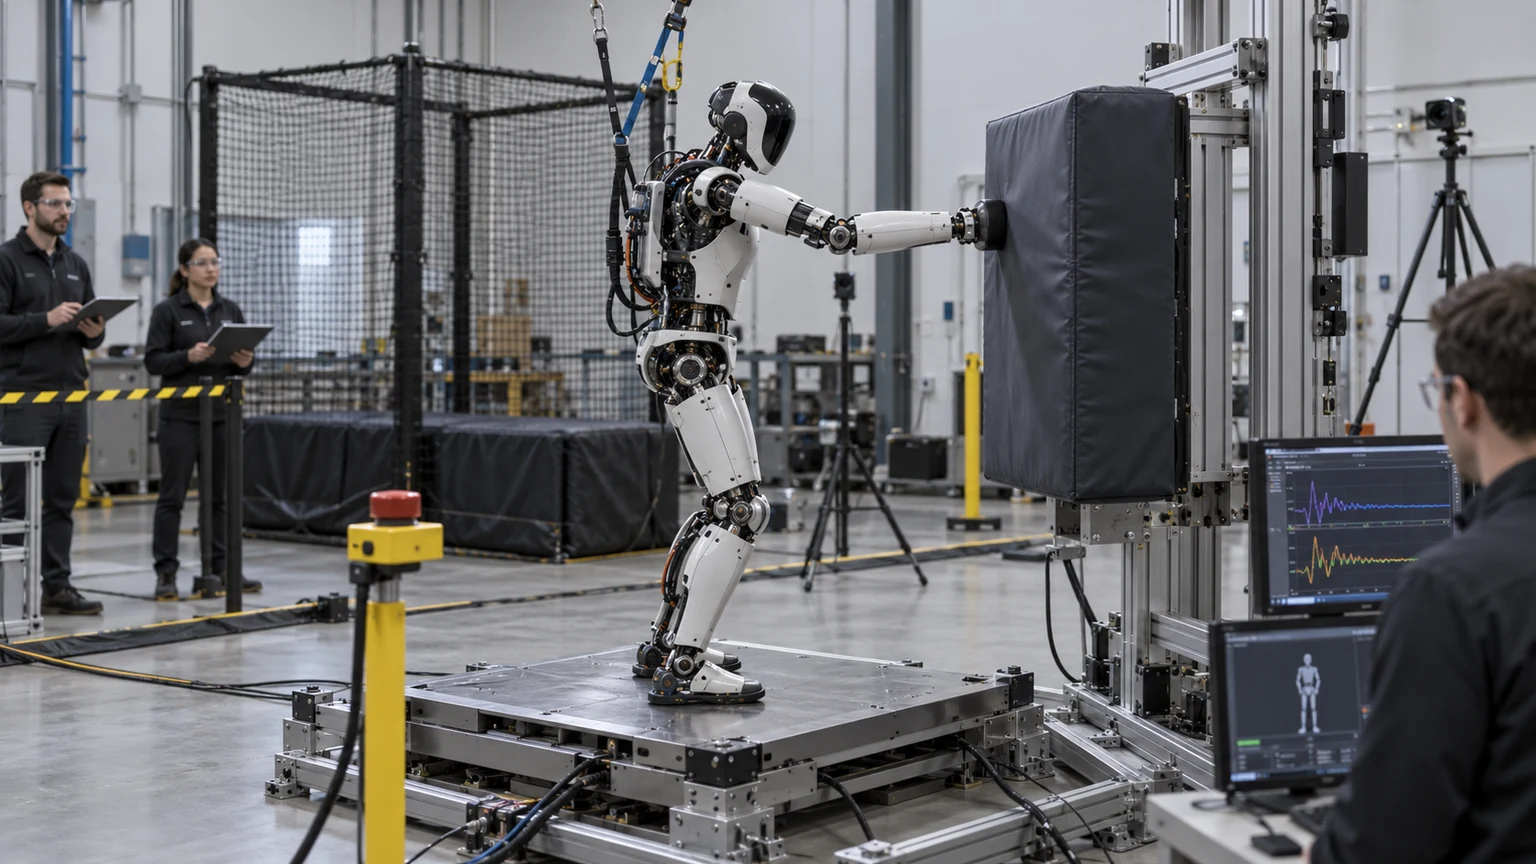
三、移动、关节、夹爪和人机接触怎样评估?
人形机器人常见风险包括跌倒、倾覆、碰撞、夹挤、关节甩动、负载掉落、电池起火、失控移动和急停后残余运动。双足机器人还要考虑失稳方向、跌倒能量、地面变化、楼梯和人员避让。
工业用途可参考ISO 10218-1:2025对工业机器人本体进行安全设计,再由ISO 10218-2对应完整应用和机器人单元。ISO官方明确,10218-1不适用于公众可接触的服务机器人、消费品和医疗机器人。
个人护理或服务场景可参考ISO 13482:2014等标准,但截至2026年10月,第二版仍处于FDIS阶段,尚不能当作已发布正式版引用。最终项目必须核对最新标准状态和欧盟协调标准清单。
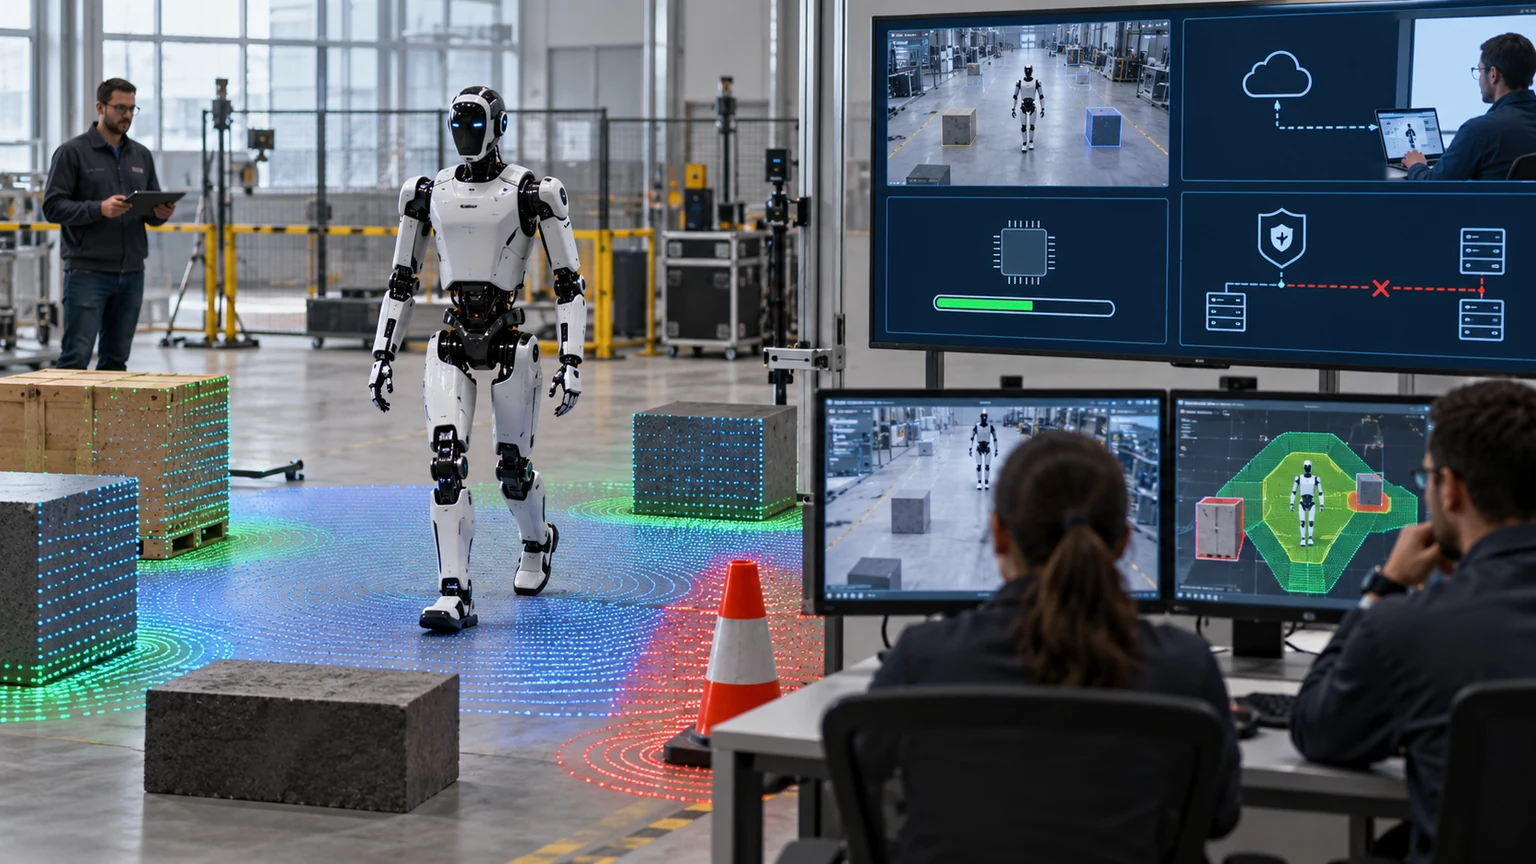
四、自主导航、AI和网络连接要证明什么?
机械法规对自主移动机械要求控制系统自行完成必要安全功能,并考虑人员、动物和障碍物。项目中要验证定位漂移、传感器遮挡、通信中断、远程监督失联、地图错误、低电量、软件重启和错误指令下的安全状态。
安全功能不宜只依赖不可解释的云端模型。速度与分离监控、力矩限制、急停、制动、跌倒控制和安全区域应有可验证的设计边界。模型更新、参数变化和OTA不能在没有评估的情况下改变最大速度、力、路径或识别阈值。
联网机器人还要处理账户权限、调试口、日志、密钥、远程访问、漏洞修复和软件物料清单。若无线设备落入RED网络安全范围,相关要求应与机械安全一起规划,避免网络被攻破后触发危险动作。
五、办理CE需要哪些资料和样机?
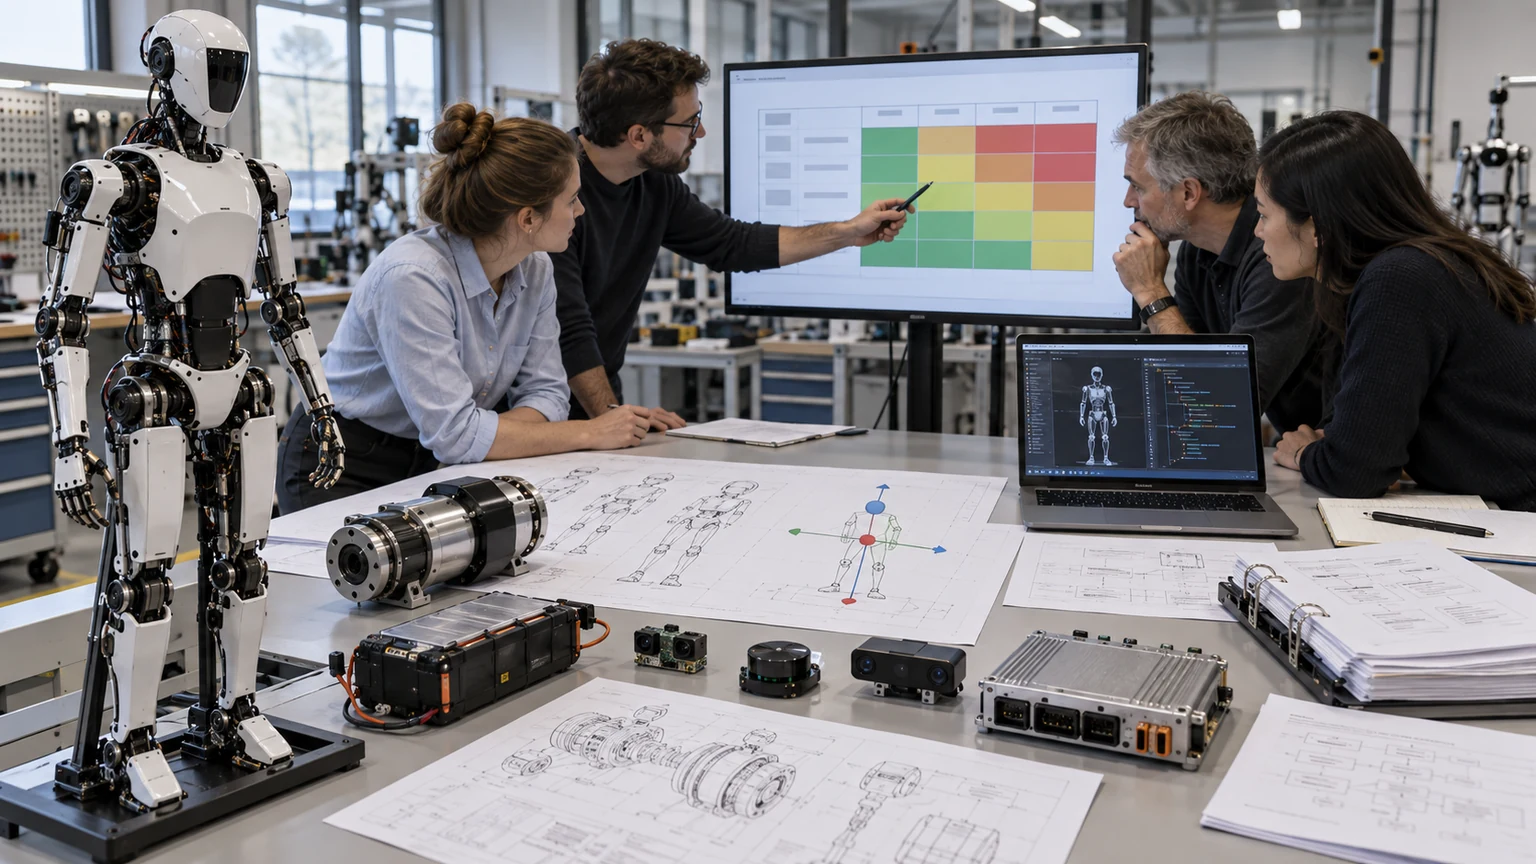
建议提供预定用途、使用环境、系统边界、机械图、质量与重心、关节与驱动参数、负载、制动、急停、安全控制架构、传感器、电池、电路与BOM、无线与天线、软件版本、AI功能、远程监督、网络安全、标签、说明书和型号差异表。
常见流程是:
- 确认工业、服务、消费或医疗属性及交付边界;
- 建立机械、RED/EMC、RoHS、电池、AI和其他法规矩阵;
- 完成危险识别、风险评估和安全功能分配;
- 预审稳定性、制动、关节、夹爪、跌倒和人员检测;
- 冻结代表样机、软件、模型和安全参数,完成测试验证;
- 整改复测,整理技术文件、说明和EU符合性声明。
机器人本体、末端执行器、移动底盘和客户应用若由不同公司提供,应在合同和技术文件中写清各自责任。否则本体报告很容易被误用来支持一个完全不同的整机应用。
六、结论:先确定用途和责任边界,再谈CE认证
人形机器人没有一套适用于所有场景的固定CE套餐。工业、服务、消费和医疗用途决定法规与标准;移动、关节、夹爪、AI、网络和电池又共同决定安全验证。高质量项目必须从真实任务和人员接触方式出发。
权检认证可协助客户完成产品属性判断、法规标准矩阵、机械风险评估、安全功能验证、RED/EMC测试、网络安全、电池资料、型号覆盖、整改和技术文件。提供任务、环境、速度、负载、关节、传感器、软件和交付边界后,我们可先识别主要风险与评估路径。
常见问题
问题1:人形机器人做ISO 10218就能进入欧盟吗?
答:不一定。ISO 10218面向工业机器人,服务、消费、医疗等场景需要按用途选择其他法规和标准。
问题2:机器人本体CE后,加装夹爪就不用再评估吗?
答:不能直接沿用。末端执行器、负载、速度和任务会改变完整系统风险,集成商需要重新评估。
问题3:使用AI模型就一定属于高风险AI吗?
答:不一定。要按预定用途、是否承担安全功能和具体法规条件判断,不能仅凭“AI”名称分类。
问题4:2027年以后销售应提前做什么?
答:按机械法规准备自主移动、软件、网络相关安全和数字技术文件,并关注AI及协调标准的最新状态。
本文包含AI辅助创作内容。法规信息以欧盟委员会官方发布为准。