增加制动器后机器停得更快,并不代表所有危险都减少了。工件保持、人员接近、传动受力和负载失控等条件应一起分析,才能确定要验证什么。
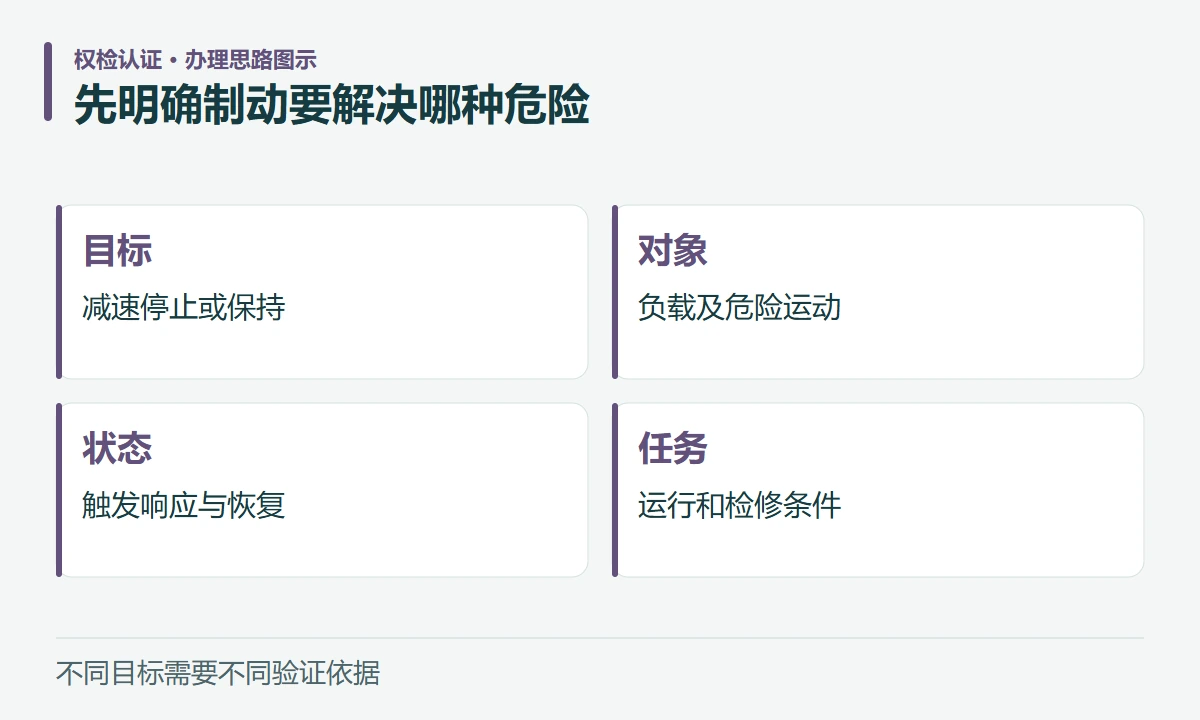
一、先明确制动要解决哪种危险
制动功能可以服务于不同目的:正常生产减速、危险发生时停止运动,或在停止后保持负载。一个装置不一定适合全部用途。
| 目标 | 先确认 |
|---|---|
| 正常减速 | 工艺、负载和动作频次 |
| 危险停止 | 触发、响应及危险消除 |
| 保持负载 | 重力、外力及持续状态 |
| 防意外运动 | 能源变化和重新启动 |
| 检修任务 | 隔离、支撑及残余能量 |
安全功能的规格应说明何时触发、作用哪部分、允许状态和失效响应。急停不代替防护,制动也不能自动代替能源隔离或适当机械支撑。
先完成任务和风险分析,再选择实现方式,避免先买制动器后把其参数当成机器全部需求。
二、部件选择先核允许的实际组合
IEC 61800-5-2:2016公开范围针对安全相关驱动系统的子系统功能安全。驱动器安全子功能、制动控制和机械制动器本身应按各自说明集成,不能互相替代。
| 输入 | 需要确认 |
|---|---|
| 负载和惯量 | 方向、质量、传动及实际状态 |
| 速度与循环 | 动作频次、持续及热条件 |
| 制动器 | 允许动态制动或保持用途 |
| 配套组合 | 电机、驱动、反馈与控制 |
| 安装环境 | 机械连接、污染和温度 |
例如,SIMOGEAR安全制动器官方手册对其特定电机组合、安装与调试有明确限制,并说明安全功能不替代机器风险评估。这只是具体产品示例,不将其参数和使用方式推广给所有机器。
需要厂商认可的组合或作业权限时,应先确认,不能自行加装后仅用“安全制动器”名称作依据。
三、停止表现与人员接近条件一起确认
制动性能验证应采用有代表性的负载、速度、方向和运行状态,具体方法、次数及判定由适用标准、设计和制造商条件确定,本文不统一给数值。
| 验证方向 | 应记录 |
|---|---|
| 触发链路 | 检测、逻辑和执行响应 |
| 实际停止 | 运行条件、测量与结果 |
| 停止后状态 | 负载保持和残余危险 |
| 重复工况 | 温度、磨损等适用影响 |
| 接近条件 | 防护、门锁及危险消除关系 |
不能用空载一次的最好成绩作为全部工况的保证。停止距离变短,也要核更急的减速是否影响工件、夹持、结构或其他设备。
如果原防护设计依赖停止表现,新增制动后要重新关联其条件。不能只更新制动试验表,而保留与新状态不符的安全距离或门锁逻辑。
四、失效、失电和恢复也要有证据
ISO 13849-1公开范围可用于相应安全控制的设计与集成方法核对。是否需要某个PLr,应从应用确定,不能直接照抄制动器或驱动器的最高标称等级。
| 状态 | 要回答 |
|---|---|
| 供电中断 | 是否出现不受控运动或释放 |
| 控制异常 | 检测和执行如何进入安全状态 |
| 反馈异常 | 是否影响允许动作和诊断 |
| 恢复启动 | 复位、许可及再启动条件 |
| 保持失效 | 人员和负载风险怎样控制 |
验证由具备相应能力的人员按受控方案开展,不在生产中随意断开保护或让重物自由下落来“试一下”。
发现故障不能被发现或响应不充分时,应回到安全功能设计和措施,不能通过取消检测、放宽判定或修改记录让问题消失。
五、维护条件要写进交付和持续使用资料
机械制动存在磨损和使用限制,维护频次及检查方法应按具体产品和应用确定,不能套一个通用周期。
建议保存风险与安全功能规格、部件适用资料、机械电气图纸、参数和软件、分析及验证、使用限制、维护方法和变更记录。
常见问题: STO不自动使负载保持;抱闸不一定允许频繁动态制动;制动力矩大不代表全部场景更安全;安全部件有资料仍需整机验证;后续改变速度或负载也要复核原结论。
交付时应明确允许的工况和必须检查的项目。实际设备、参数、维护文件和验证结果保持一致,才便于用户持续使用和后续改型。
六、权检认证建议:从制动目标安排整机验证
机器增加制动功能,应先定义停止或保持目标,再核实际组合、代表工况和异常响应。权检认证建议把部件条件、整机验证及维护要求关联起来,避免以安装完成或一次停机代替完整安全结论。
本文资料核对日期:2026年10月27日。配图为AI场景示意及权检认证整理的技术图示。本文包含AI辅助创作内容。法规、标准及具体办理要求应结合实际产品与对应官方现行发布核对。