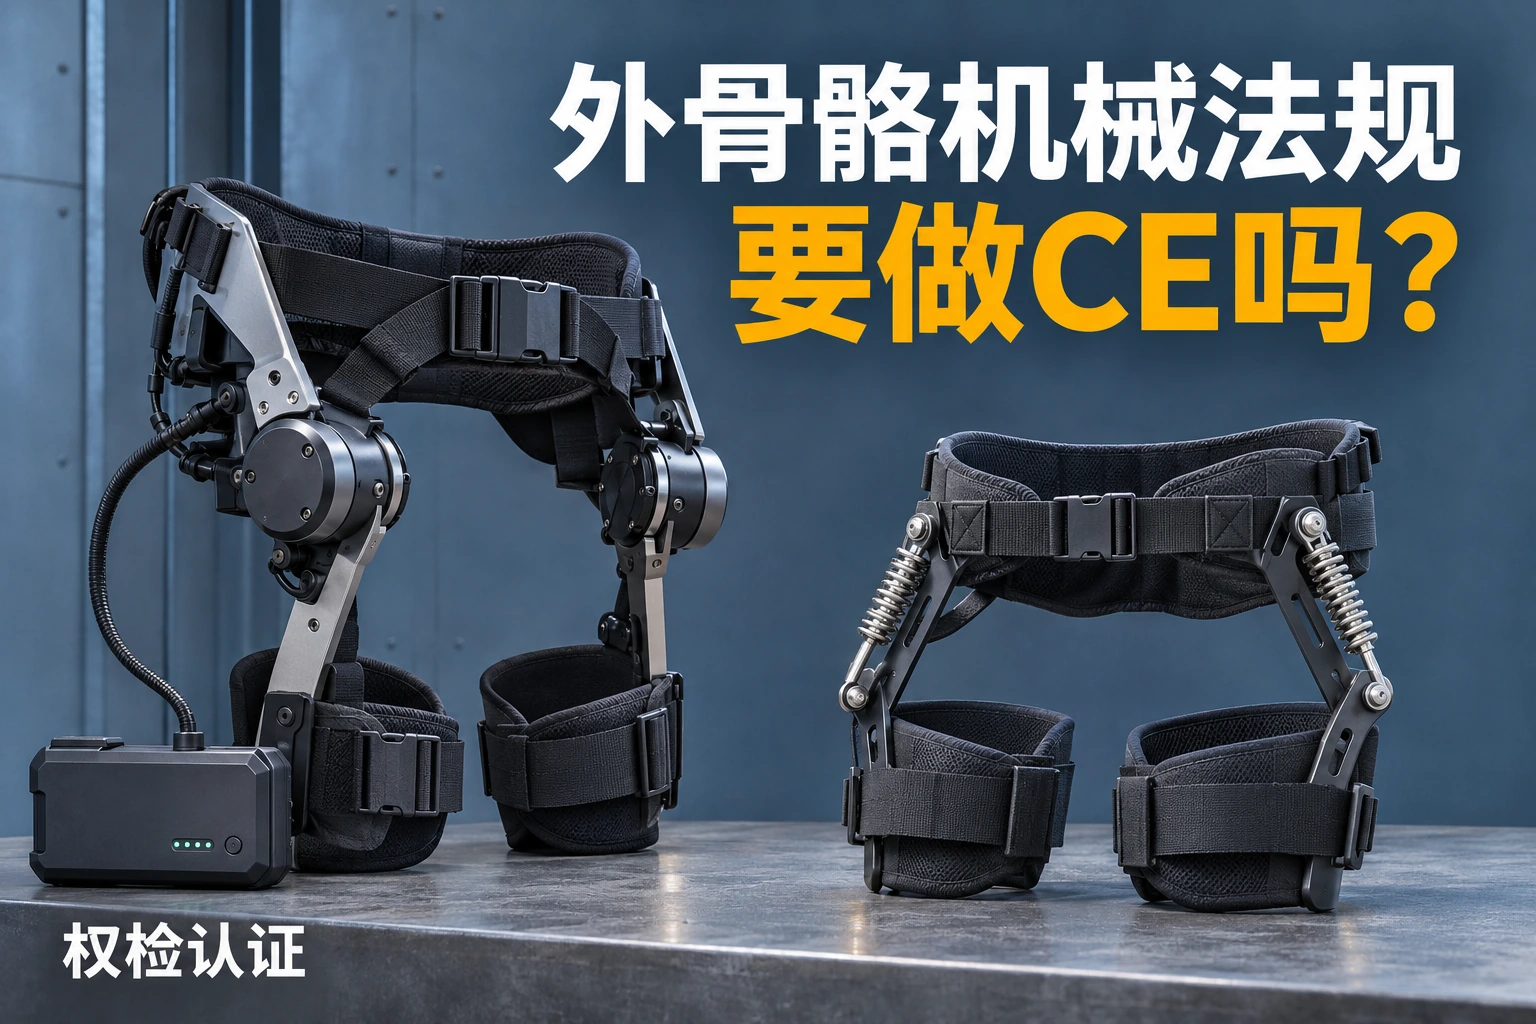
采购单只写“wearable exoskeleton”时,我们先问是谁让关节动起来。电机、弹簧和普通绑带的结构不同,法规判断也不同。
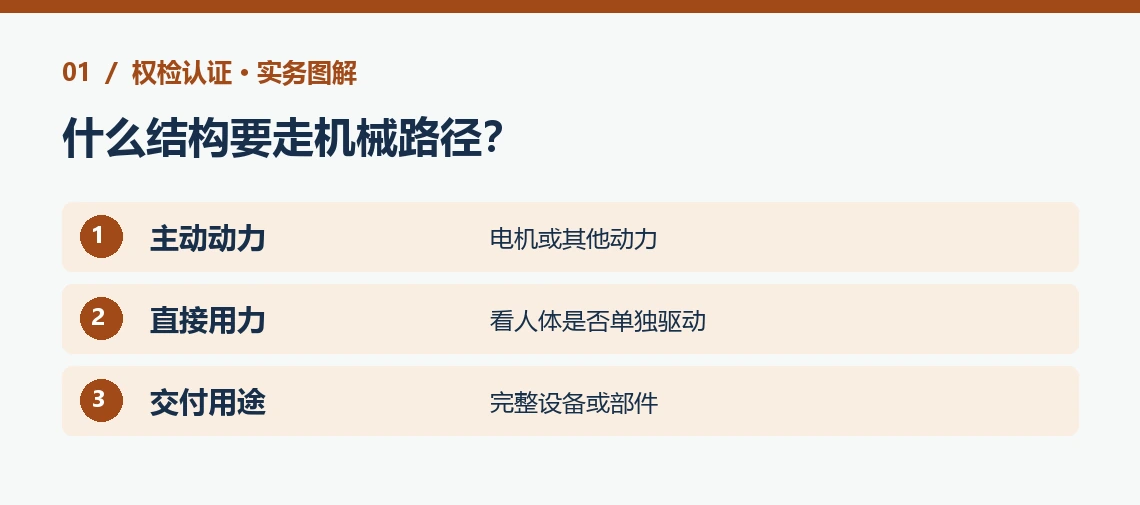
一、什么结构要走机械路径?
有动力系统驱动活动关节、可独立完成助力任务的非医疗整机,通常从欧盟机械规则判断。
机械指令2006/42/EC第2条定义了机械,包括由动力系统驱动、至少有一个活动部件且为特定用途组装的设备。
机械法规(EU)2023/1230第3条同样给出机械定义,并有产品范围及特定情况。只用人体直接驱动的设备,应检查定义和例外。
| 实物结构 | 先看什么 |
|---|---|
| 电机随步态给髋关节出力 | 通常按动力机械判断 |
| 绑带或软支撑,没有驱动部件 | 先看是否只随人体动作及其他用途 |
| 有弹簧、锁止和快速释放 | 看能量怎么储存、释放和驱动活动件 |
| 一部分关节或驱动组件随货 | 问交付是否为完整整机或装入其他系统 |
对外标注“无电”只说明没有电源。机器也可能由其他动力驱动。先看关节谁推动、有没有自动动作,以及脱下后是否仍会运动。
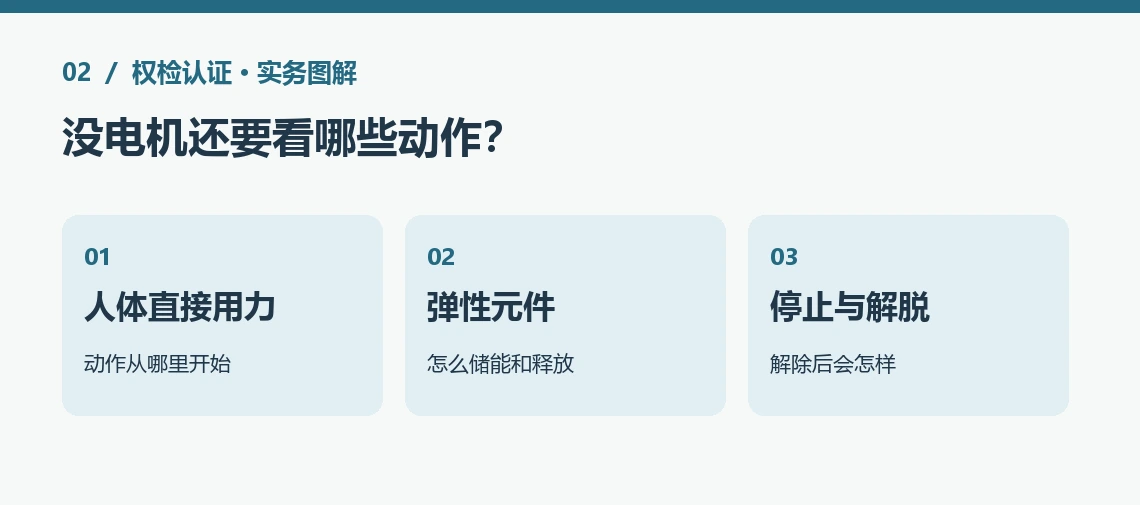
二、没电机还要看哪些动作?
只有人工移动、由弹簧助力以及能自行释放驱动的结构,应分别确认。
手动穿戴结构可能只是把重量分配到腰背或腿部,关节跟着人走。判断时可看产品离开人体后有没有独立动作能力。
有弹性装置时,先搞清是随弯腰逐步回弹,还是锁住能量后由开关释放。后者应说明释放后会不会带动部件,以及能不能限制行程。
例如两种搬运腰带外观相似,一种靠软带承托,另一种带有可设定的弹簧和锁止机构。它们的突然回弹、夹手和解脱情况需要分别检查。
产品如果要由另一个动力架驱动,分开交付的部件和装好的整机也应分别说明。资料要体现用户到底收到什么、由谁安装及调试。
无论最后按哪套法规处理,弹簧误释放和绑带脱开都可能影响穿戴安全。验收时要把力的来源、动作边界和卸下方法说清。
辅助支架若有可更换的弹性组件,可分别检查不同安装位置和预紧状态。一个配件改变了关节受力或释放方式,法规和风险说明都要跟着看。
按真实穿戴状态验证
例如生产线搬运款用于弯腰举件,另一个版本用于反复抬臂。先请客户给实际作业动作、可调范围、推荐穿戴者及使用限制,再分别检查活动范围、结构与紧急解脱。配置包含驱动器时,还应把助力怎样启动、如何退出、失电时怎样操作写进试验准备表。
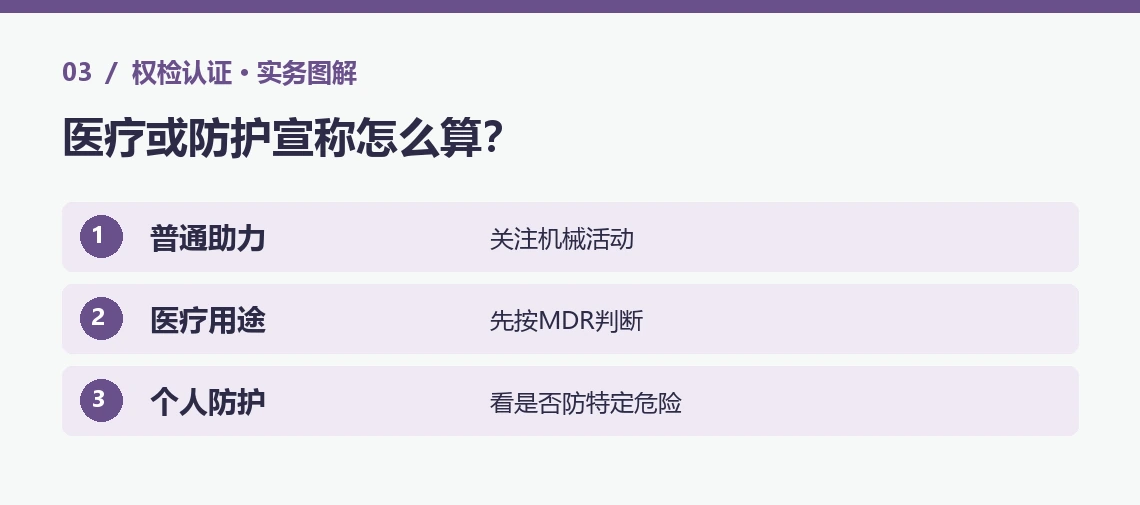
三、医疗或防护宣称怎么算?
医疗用途先判医疗器械;声称穿戴后防护某种健康或安全危险时,还要按实际用途看个人防护规定。
医疗器械法规(EU)2017/745第2条按制造商的预期用途定义医疗器械。患者康复与健康人日常助力需要用不同用途资料来判断。
医疗款同时有机械危险时,医疗器械法规第1条第12款说明在规定条件下还要考虑机械的相关安全要求。
个人防护装备法规(EU)2016/425第3条定义了设计为穿戴或手持、用于防护人员健康或安全危险的装备。
写“搬箱时帮助弯腰”与写“防护作业人员免受特定危险”,买家理解不同。后一种要明确防护对象和用途,再判断是否属于个人防护装备。
同一硬件不同用途版本,应分别确定外包装、说明书、使用环境和风险资料。先用真实功能做判断,再定产品对外宣称。
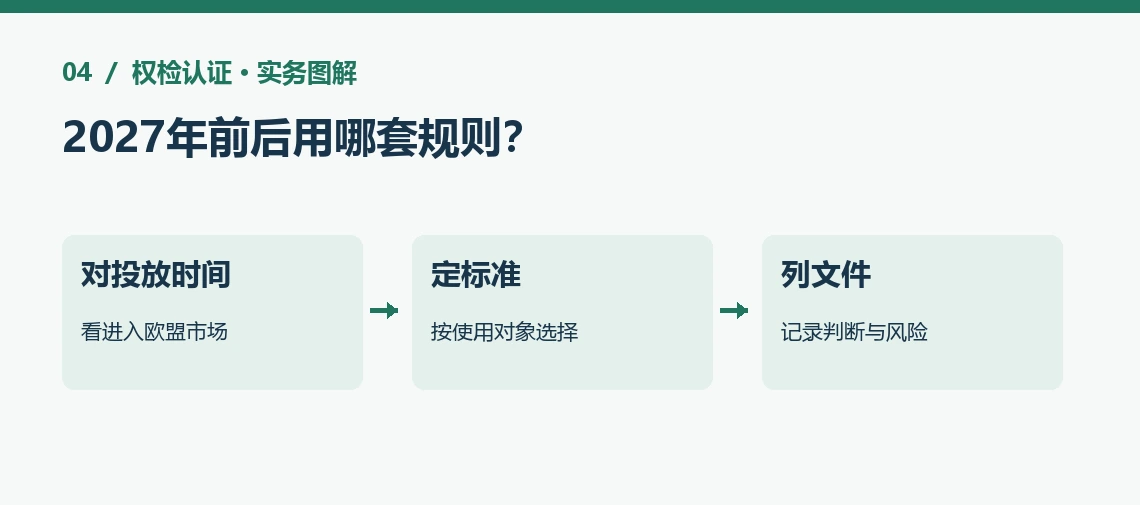
四、2027年前后用哪套规则?
一般按投放欧盟市场的时间确定机械规则,跨2027年1月20日的订单还要对照过渡条款。
机械法规(EU)2023/1230第52、54条规定新法规的一般适用日期与过渡。定了生产日期也要问实际何时投放市场。
EN ISO 12100给出机械风险评估和减险方法。可以按该方法考虑夹点、过行程、异常发力与安全解脱,并记录试验验证。
EN ISO 13482:2014涉及个人护理机器人。身体助力外骨骼可按范围看相关要求,工业或医疗用途另查所用标准。
给客户回复时先写清交货结构、使用对象和动力,再列机械法规判断和选用标准。安装、穿戴和异常停机若有特殊要求,也应单独说明。
具体的整机试验和交付步骤,详见《外骨骼机器人CE认证怎么办?》。
主动动力款通常从机械法规判断,被动款先说明人体用力与储能释放。医疗或防护用途则先按产品实际声明定适用路径。
给经销商一份日期表
同一订单跨过换版节点时,分别注明拟投放市场的时间、实售用途和要交的文件。客户改变用途或要求后,再核相应分类和交付条件。
换市场时对照配置
欧盟款如果另配不同充电器,技术档案里补上实际配件和出货方式。测试安排中把穿戴与充电的两种状态分开说明。
把关节结构照片、动力和弹性装置说明、用途及欧盟预计投放时间发给权检认证。我们帮您确认法规并列出验证项目。
本文包含AI辅助创作内容。法规信息以欧盟委员会及相关标准发布机构官方发布为准。