同一个机器人本体可以焊接、码垛,也能照看机床。危险会随夹具、工件和人员进入方式变化。编报告时先看整套应用和实际任务,再看每项安全功能是否有证据。
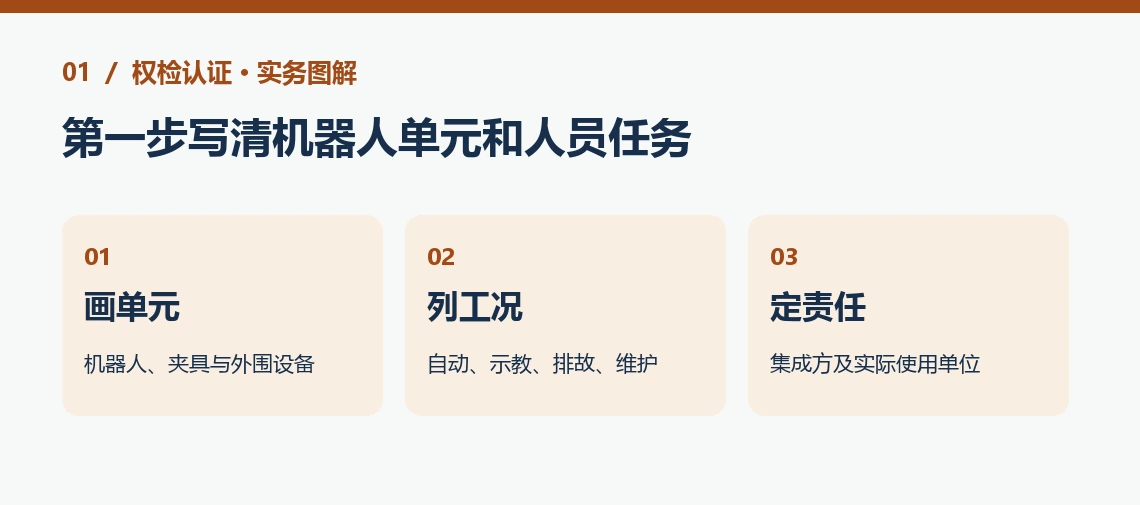
一、第一步写清机器人单元和人员任务
1.1 标出机器人和周边设备之间的边界
写清机器人型号、应用、负载、末端工具、工件及固定方式。图上画出围栏、门、相邻输送、传感器、人员通道和工作空间。涉及集成时说明供应商各负责什么,谁负责整体安全验证。
1.2 方法与专用标准同时记录
ISO 12100 提供风险评估与风险减小的一般方法。ISO 10218-2:2025 面向工业机器人应用和单元,适用版本和欧盟引用按项目确认。见 ISO 12100 风险评估方法、ISO 10218-2:2025 机器人应用安全 及 欧盟机械协调标准清单。
1.3 把人的任务按顺序列出来
自动生产、进出料、示教、调试、清理和维修分别记录。区分操作员、维修人员、物流及附近人员。工作站有门和非门式进入位置时,各自说明谁在何时可接近。
1.4 应用模式和末端工具有变化时另列
如果同一个机械臂换成焊枪或抓具后仍用同一站,要区分实际工况。记录工具更换、工件重量和上下游控制条件,识别新增危险及验证范围。
1.5 用现场图把机器人运行空间和人员空间分开
在工作站总图上分别标机器人可能达到的区域、工件和夹具运动、操作通道和维修空间。若不同模式的运动范围不同,按模式标注。现场装机后更新位置并核原来预定的进入路径是否仍适用。
二、按状态写出危险、措施和验证
2.1 每条危险要说清发生条件
例如调试人员在围栏内,设备可能因外部信号重新启动。写明谁在场、由哪个信号触发、可能运动部件和后果。夹具松开、工件掉落、移动造成夹压也按各自条件分别写。
2.2 从设计与防护开始确定措施
根据设备用途考虑避免进入危险区域、限制可接近位置、设置防护和适用安全控制。把门联锁、模式选择、安全停止和复位的预期结果写清。需提醒使用方的限制在说明书列明。
| 工况 | 危险示例 | 证据示例 |
|---|---|---|
| 自动运行 | 设备运动、工件掉落 | 结构、负载和防护验证 |
| 进入示教 | 人员靠近运动范围 | 模式及安全控制记录 |
| 故障或停机 | 意外恢复、部件下落 | 复位、联锁或能量隔离验证 |
2.3 安全功能按工况核输入和结果
如果一扇门打开,确认机器人和相关外围设备应当发生什么。按适用方案核响应、复位、控制位置和异常状态。将验证结果与设备、程序及安全件版本一起归档。
2.4 协作应用仍要核实际接触和工具危险
若设备会与人员共享空间,按真实任务、速度、位置和末端工具确定风险与适用措施。不要仅凭机械臂的宣传名称判定整站可用于某种协作工况。
三、把风险表连接到验证结果和项目变更
3.1 风险表每条写清关闭条件
记录危险、初始判断、措施、负责人、验证方法、实际证据和剩余风险。尚未完成的验证标为待确认。资料保留工作站布局、程序、设置、零件版本、测试工况和实际照片。
3.2 用更换夹具的情形演练一次
例如夹具变重后,机器人控制参数、制动与负载和可能掉落的范围都需核。按实际变化更新风险行及验证,现场人员确认改变后安全区域和工件状态。再核说明、维护与交付资料。
3.3 交付前核现场布局与剩余风险
审阅最终的护栏、人员路径、接口、标识和现场联动。剩余风险及使用限制如实写在说明中。若买家改程序或增加其他工位,保留原报告与变更入口,后续可定位需复核部分。
3.4 把工件与夹具的不同组合记录在附表
同一站处理两种工件时,记录尺寸、重量、抓取与放置方式,检查适用的速度、限位和异常情况下的状态。
3.5 由实际负责方共同核对报告
集成工程师确认范围与控制,现场人员确认操作和可接近路径,资料人员确认版本和证据。未关闭的风险措施与验证节点单独列出。
3.6 负载和工件变化要能追溯
保存代表性工件、夹具编号和控制参数。更换工件时先核实际质量、重心、抓取方式及异常掉落后果,再判断是否超出原来的评估和验证范围。
报告中注明哪些现场输入由实际使用单位确认。
另记实际装机时核准的人员进入和操作条件。
四、结论与办理准备
工业机器人风险评估报告按完整单元和真实任务编写。每条措施要能找到对应的验证结果,改工具、程序或布局时更新受影响的记录。
可以联系权检认证,发来单元布局、机器人和夹具、运行任务、安全控制及已有资料,我们帮你梳理报告范围和验证证据。
本文包含AI辅助创作内容。