机器人本体资料齐全,仍可能没有覆盖它与输送机、夹具、工件和人员之间的关系。整线增加自动工位后,最需要补的是这些接口及共同控制条件。
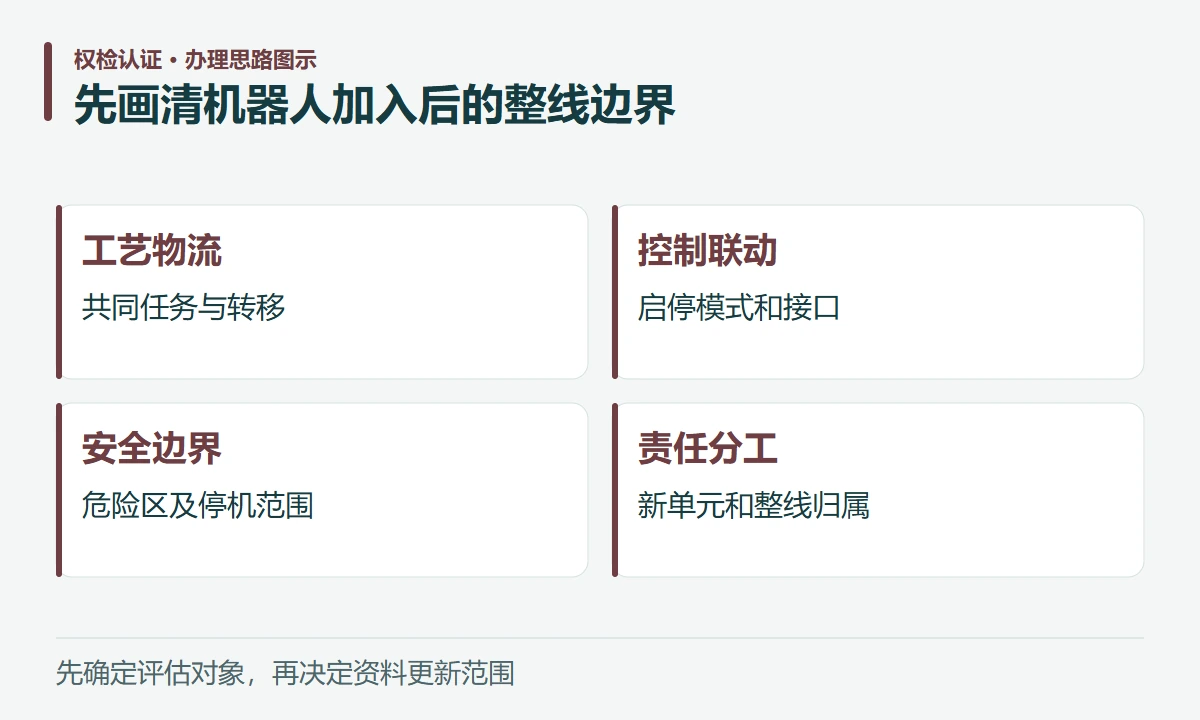
一、先画清机器人加入后的整线边界
现行机械指令合并文本中的机械组合判断涉及为共同目的安排和控制、作为整体工作的关系。不是几台设备放在一起就一律构成同一组合,也不是各自有文件就不需考虑接口。
| 关系 | 先确认 |
|---|---|
| 工艺 | 机器人承担哪一段任务 |
| 物流 | 工件如何进入、转移和离开 |
| 控制 | 启停、模式和联动关系 |
| 安全 | 共享危险区及停机范围 |
| 责任 | 谁负责新单元和最终整线 |
用布局图和功能说明标明改造前后边界,区分新增工位、受影响单机和确实不受影响的区域。
如果只新增独立设备,也仍需检查现场安装和相邻设备的风险,不能因未形成同一机械组合就完全不记录变化。
二、危险不只来自机器人手臂
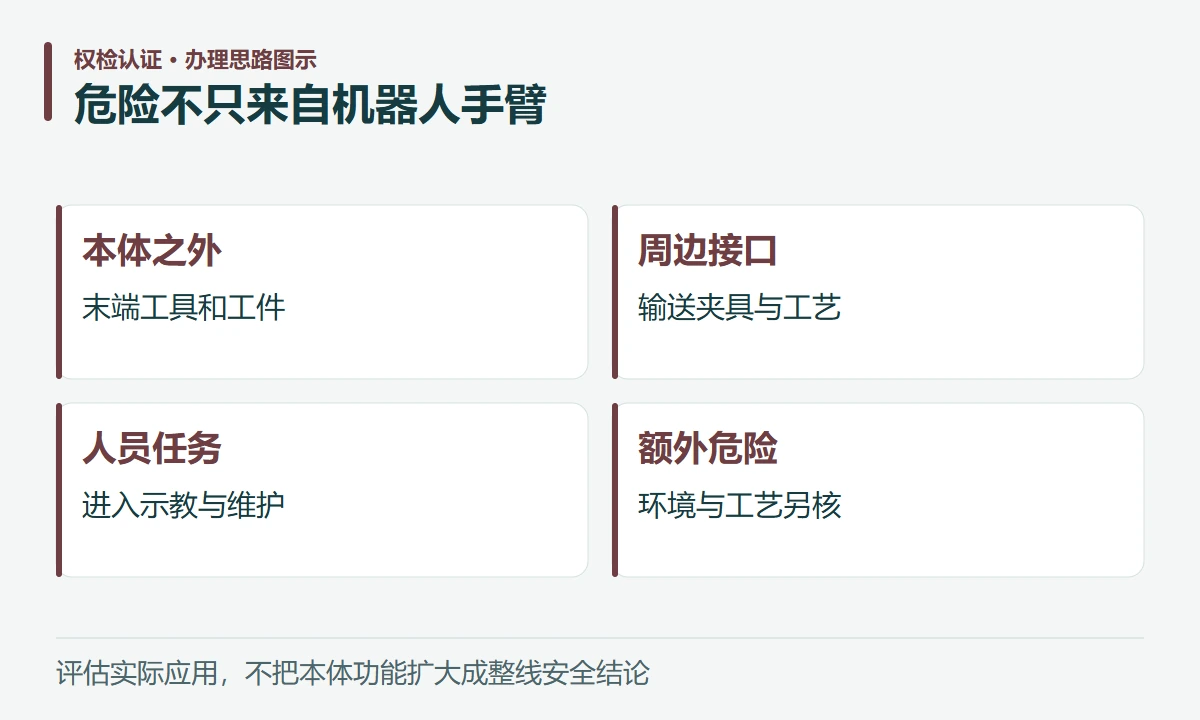
ISO 10218-2:2025官方范围针对工业机器人应用和机器人单元的集成、调试、操作及维护等内容,不能用机器人本体资料包代替应用评估。
| 对象 | 常见影响方向 |
|---|---|
| 末端工具 | 夹持、切割、吸附及能源 |
| 工件 | 脱落、飞出、锐边和重量 |
| 周边设备 | 输送、定位、夹具和工艺接口 |
| 人员进入 | 上料、清堵、示教与维护 |
| 其他危险 | 工艺、噪声、烟尘及特殊环境 |
该标准并非覆盖所有服务机器人或公众可接近用途,也不能包办所有工艺和特殊环境危险。具体应用需另核相关依据。
即使机器人具有某些协作功能,最终应用是否允许相应人机接近,仍应按完整工具、工件、任务和措施判断,不仅凭“协作机器人”商品名称。
三、共同停机、复位和重启怎样核对
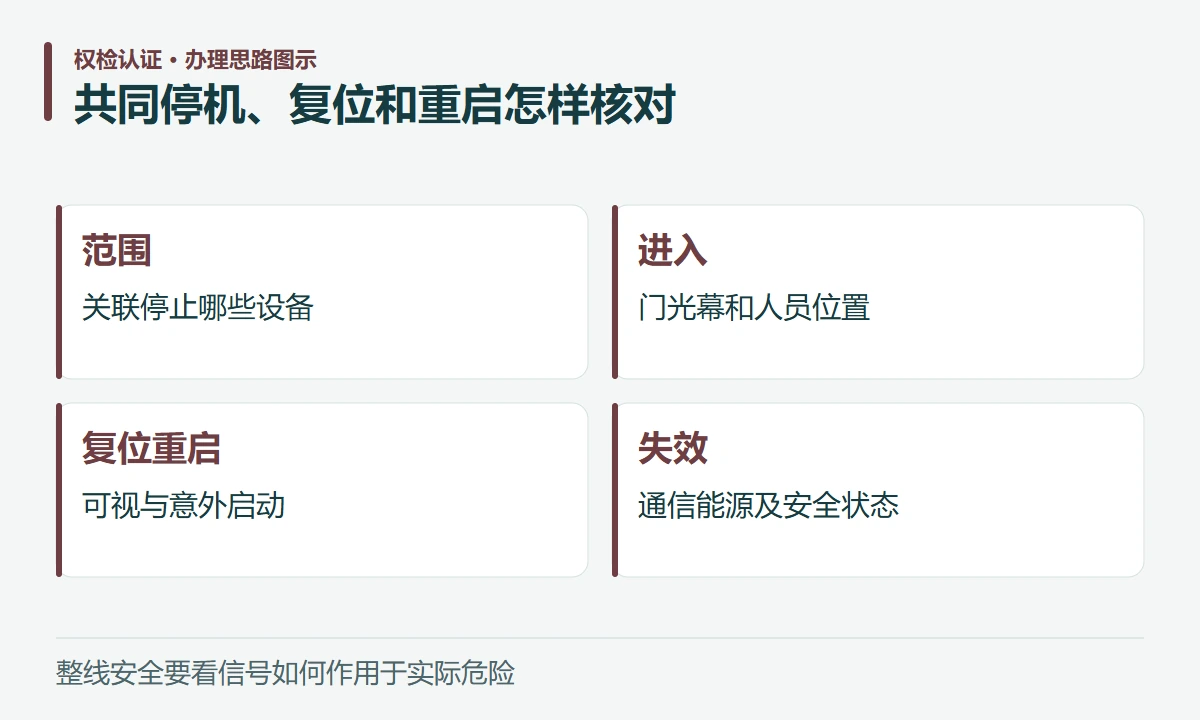
机械指令附录I有关组合设备停机及控制要求关注关联设备继续运行可能造成危险的情形。新增工位后,应说明哪些设备需要关联停止,以及停止后怎样保持安全。
| 情况 | 应确认 |
|---|---|
| 防护门打开 | 相关危险是否被适当控制 |
| 光幕触发 | 对应区域及关联设备响应 |
| 某段急停 | 停机范围和其他区域影响 |
| 人员离开 | 复位位置、可视与再启动 |
| 通信或能源异常 | 失效状态与恢复条件 |
安全功能需有规格、设计和验证依据。ISO 13849-1公开范围提供相关控制设计与集成方法,但不会直接替所有整线规定一个统一PLr。
不能把电气信号已接通、普通PLC通讯正常,直接当成完整安全功能验证完成。
四、供应商资料与整线资料怎样衔接
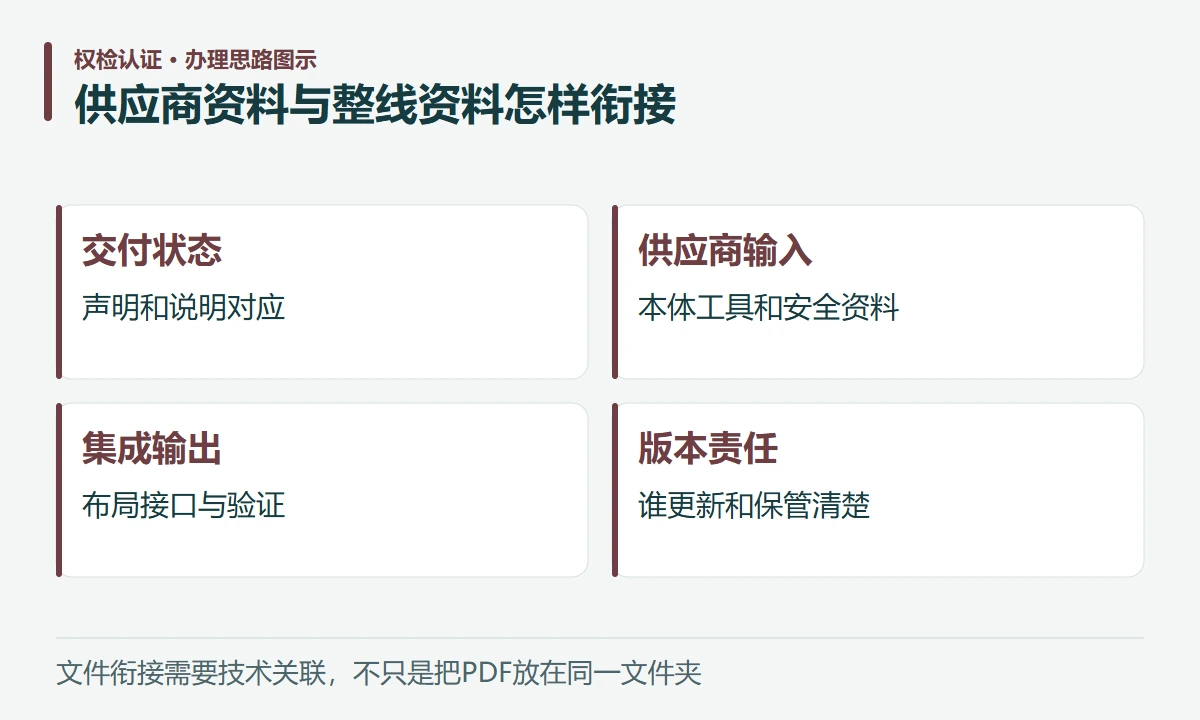
先核每个设备的实际交付状态和文件类型。完整机械、未完成机械及安全部件的文件作用不同,不统一要求供应商提供一种“整线证书”。
| 输入资料 | 用于确认 |
|---|---|
| 声明及安装说明 | 交付状态、限制和安装条件 |
| 本体与工具资料 | 额定、接口与预期使用 |
| 安全功能资料 | 参数、限制和验证输入 |
| 图纸与软件 | 实际集成设计及版本 |
| 原整线档案 | 已有风险、控制和验证依据 |
集成方还需形成新布局、接口风险评估、设计与验证记录、整线使用信息及相应声明处理。单机文件是输入,不能简单拼成最终整线结论。
资料由不同供应商提供时,应在交付前约定边界、责任和版本,避免设备到场后才发现关键接口资料缺失。
五、现有整线改造不能一概判成重新认证
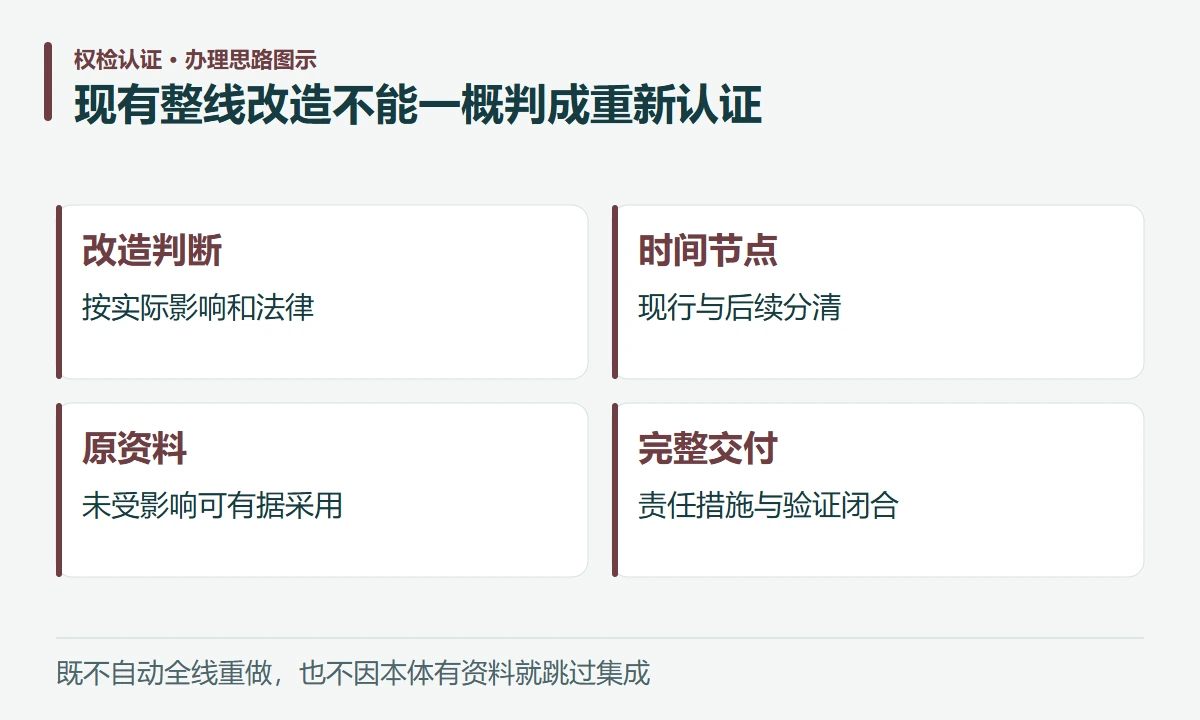
欧盟委员会蓝色指南对产品修改与新产品责任有解释。是否需要新的符合性程序,应按功能、用途、性能和风险变化及适用法律判断,而不是仅凭“加了机器人”作统一结论。
机械专题官方说明明确新法规自2027年1月20日起适用。项目需按实际时间及安排核现行与后续要求,不能混用节点。
常见问题: 机器人有CE相关资料不等于整线完成;没有改其他单机,也可能改变接口风险;未受影响区域可记录依据后合理采用原资料;新增防护围栏也不能替代控制与工艺风险分析。
最终档案应能说明谁负责、改了哪里、采取什么措施、怎样验证、哪些问题已关闭,再确认交付和相应程序状态。
六、权检认证建议:围绕新增接口更新整线档案
生产线增加机器人,先划边界、定责任,再核末端、工件、防护和关联控制。权检认证建议把供应商资料与新集成风险及验证关联,按实际改造完成整线技术文件和相应程序处理。
本文资料核对日期:2026年10月27日。配图为AI场景示意及权检认证整理的技术图示。本文包含AI辅助创作内容。法规、标准及具体办理要求应结合实际产品与对应官方现行发布核对。