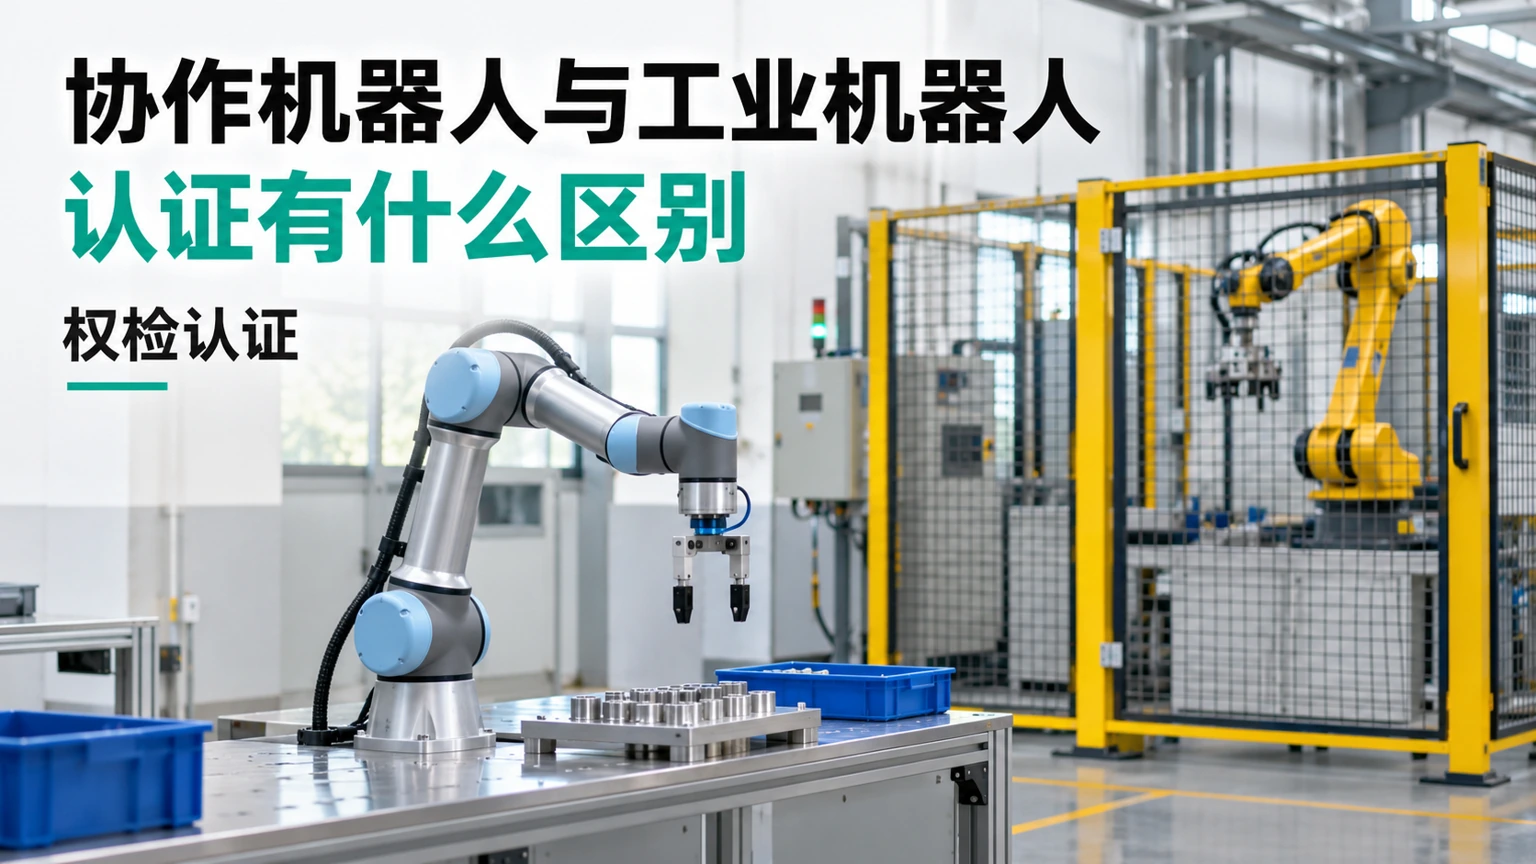
买家想把有围栏的机械臂换成协作款,真正要确认的是人可以怎样进入、机器什么时候停止,以及抓着工件时会不会造成危险。
一、协作款和普通机械臂差在哪?
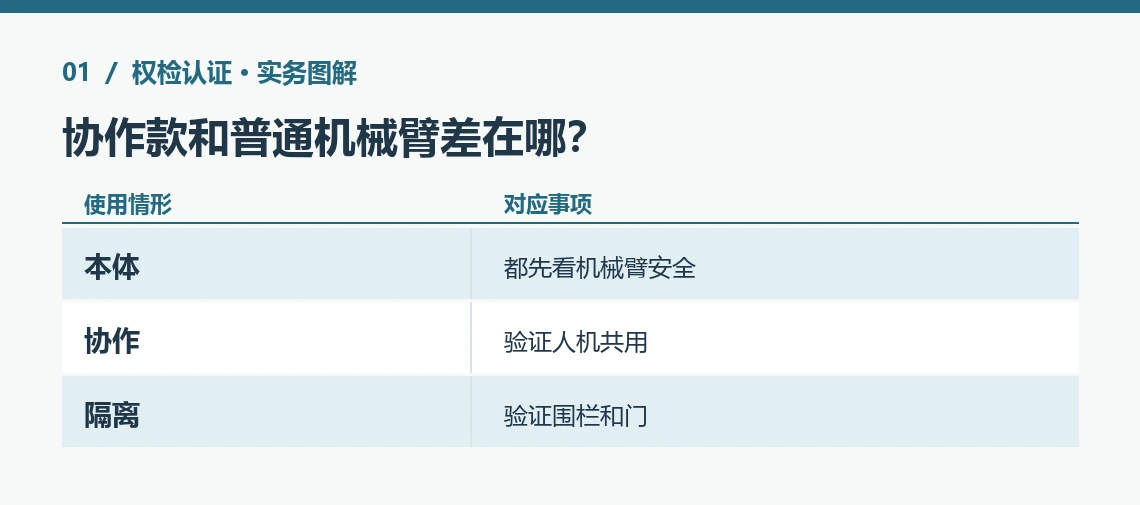
两类工业机械臂都要评估本体安全,协作应用还要验证人与机器共用空间时的安全。
ISO 10218-1:2025管工业机器人本体,ISO 10218-2:2025管工业机器人应用和单元。单元就是安装完成的工作站。
1.1 报价区别先看工位
| 要比较的内容 | 常见隔离式应用 | 协作应用 |
|---|---|---|
| 人员和机器关系 | 工作时通过围栏或其他保护隔开 | 允许人在规定条件下进入共享区域 |
| 验证的核心 | 防护门、停止和防意外启动 | 距离监控、速度或接触风险 |
| 样品或场地 | 机械臂及完整隔离工位 | 机械臂、真实抓手工件及操作位置 |
| 交付重点 | 本体资料和整机防护 | 额外证明协作条件可安全使用 |
协作不是机械臂出厂后永久具备的一种许可。即使机械臂有可限制速度和力量的功能,装上重工件或尖锐工具后也要按工位重新判断。
一台传统机械臂加合适的防护与安全控制,也能实现部分工序的协作。先看人需要怎样进入和停留,再选整体方案。
举例来说,带搬运机械臂的工位,人员只在换产时进入,日常生产不与机器共享空间。它和操作员每个节拍都在机械臂旁上料的风险不同。
二、人和机器何时能在一起?
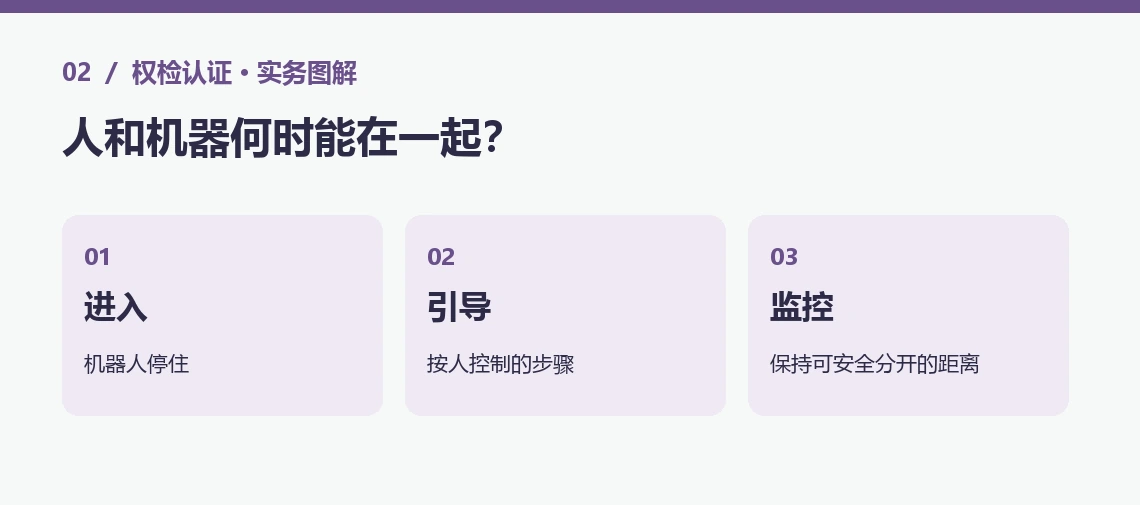
人的位置、机器人是否移动以及接触会造成什么后果,决定用哪种协作保护。
ISO/TS 15066补充了工业协作系统及工作环境的安全要求。
2.1 四种实际保护思路
- 人进入时机器停止。设备停止后监控该状态,人员离开并满足恢复条件时再启动。
- 手动引导。人员按指定控制方式引导机器人,其他控制和速度条件也要考虑。
- 距离监控。通过传感器看人和机械臂的距离,靠近时减速或停机。传感器响应和实际停止距离都要评估。
- 功率和力限制。让设备在意外接触时将作用力和压力控制在可接受范围,还要看是否可能把人夹在两个物体之间。
美国OSHA机器人技术手册解释了这些保护方式。额定负载和最高速度是本体能力,现场允许的速度、力和运动空间要按工序选。
例如工人要把小盒放在台面,机械臂随后取走盒子。评估应看放盒时能否进入、控制系统怎样知道人已离开,以及恢复前是否有人仍在危险位置。
同一个工位可按任务组合保护。在人工放件时保持停止,人员退出后才高速加工;这种顺序要看传感器和控制系统能否连续保证。
机械臂上的普通摄像头可以辅助识别物品。要把它用于人机距离保护,还要看是否具有承担这项安全功能的设计和验证结果。
三、夹具和工件要加测什么?
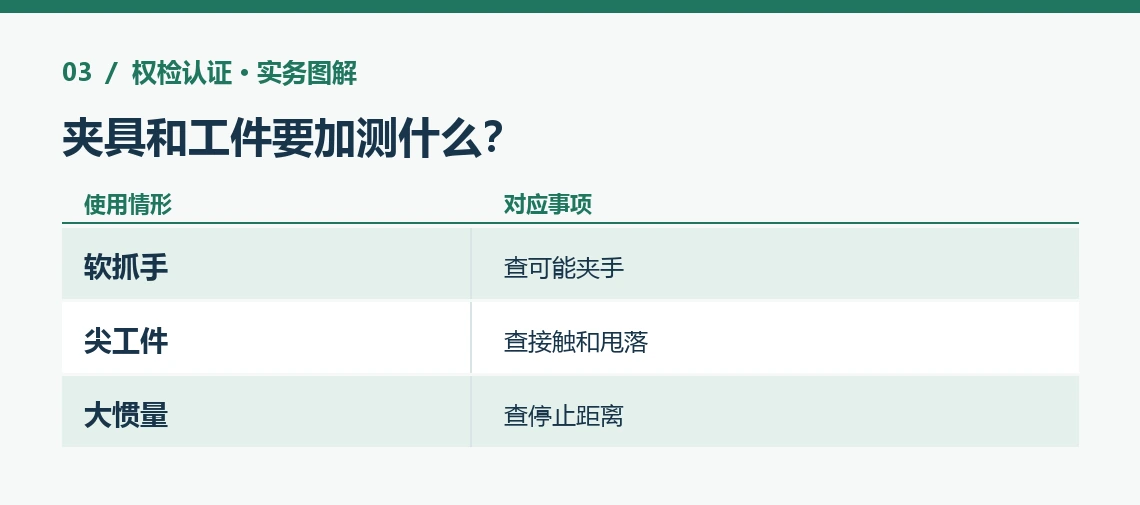
协作测试应包含实际抓手、工件和速度,不能只测空臂运行。
3.1 三个会改变结果的条件
| 实际改动 | 可能改变的风险 |
|---|---|
| 改用金属夹爪 | 边缘接触和夹挤压力 |
| 提高载荷或速度 | 停止距离、冲击及掉落风险 |
| 改工件形状或尺寸 | 接触位置、伸出范围和尖角 |
| 增加旁边的输送线 | 可能形成新的夹点或人员动线 |
压力可以理解为同样的力集中到多小的面积。圆边和尖边碰到人的结果不同,所以只看机械臂能限制多少力还不够。
带真空吸盘的设备要想失去吸力后工件怎样处理。玻璃、板件和纸盒的危险不同,工位附近是否有人也会影响方案。
传统隔离式工位同样要验证停机。打开安全门、光幕被挡或维修模式切换后,机械臂与附近装置应按预期停止或保持安全状态。
夹点可能出现在工件与工作台之间,也可能出现在臂与固定架之间。验证时把两种情况分别考虑,不能只看机械臂在空中轻碰人员的结果。
检查恢复动作时,也要看急停按钮是否容易够到,以及控制复位和真正启动有没有被分开。夹着物件中途停机时,要说明如何安全解除。
四、机械臂CE由谁做?
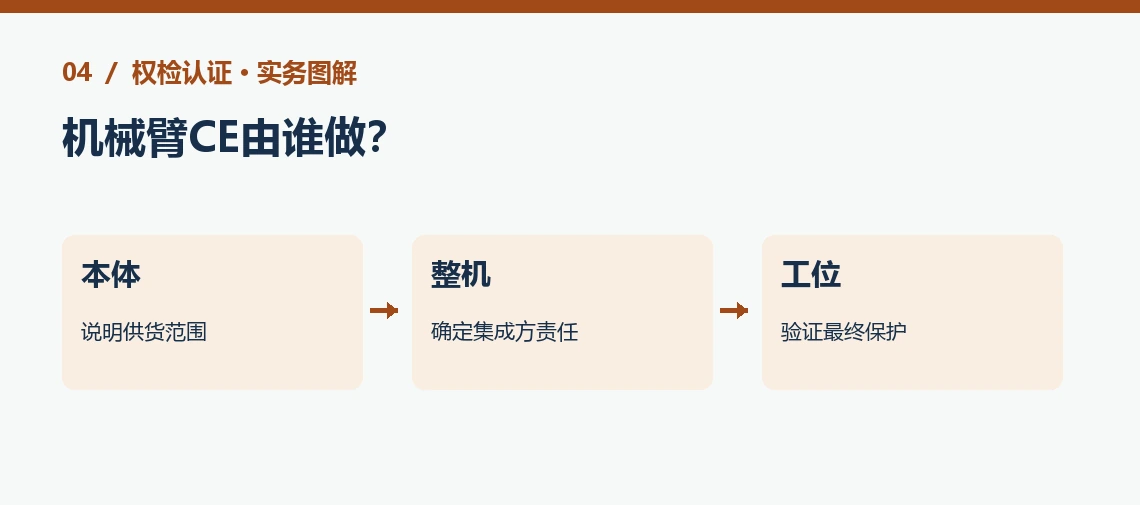
先确认交付的是机械臂本体、部分完成机械还是完整工作站,再确定签什么文件。
现阶段应按机械指令2006/42/EC及实际投放时间确认路线;机械法规(EU)2023/1230通常从2027年1月20日起适用。
4.1 三类文件分别放哪
机械臂本体是否为部分完成机械,取决于它能否独立完成预期用途。属于该情形时,可要求供应商提供装配声明和安装说明,供集成方完成整体评估。
完整工位需要风险评估、相关验证结果、技术文件及使用说明,并按法规和产品分类走符合性评估。需要第三方参与的情形,应看具体法律范围。
协作和隔离的安排可以出现在同一个工作站,例如一段由人加料、另一段自动高速处理。工位文件要说明模式切换时哪些保护在工作。
美国买家若有工厂验收要求,应确认是否指定ANSI/A3或其他现场安全依据。可用OSHA技术手册理解工位风险,验收版本以合同和当地要求为准。
美国项目若指定新版,A3的ANSI/A3 R15.06-2025发布说明列出本体与应用标准,和ISO 10218的2025版有采用关系。
五、采购怎么比两种改造方案?
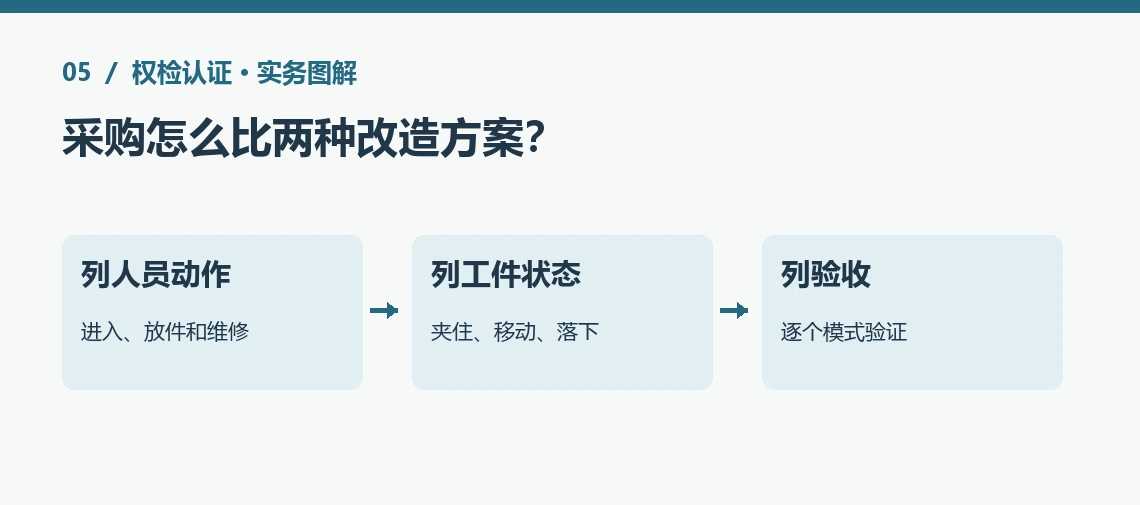
采购比价可先写清人做的动作、工件负载和现场限制,再比较两套保护的交付和验收。
5.1 把工位条件写进订单
- 按工序列人员上料、下料、清理和换工具时的位置。需要人在旁边共同作业的步骤,应与完全自动步骤分开。
- 说明最大和常用工件的尺寸、重量和边缘。若有热表面、尖工具或大惯量附件,要按实际接触条件考虑防护。
- 规定试运行和验收要看哪些状态,例如安全停止、恢复和异常故障,并明确由设备厂还是集成商交结果。
不同工位的检查周期,主要看需要验证的模式、抓手和人员动作数量。已有本体资料可以先看哪些安全功能有数据,再确定工位仍要验证的内容。
工位按协作模式运行时,如果工厂希望在高峰期临时提速,应先评估是否还能满足原来的距离和接触条件,不能只改控制参数就投入运行。
能否通过现场验收还取决于安装条件。例如原先验证的上料台不靠墙,实际安装时移近墙面后,夹挤空间和人员通路可能发生变化。
采购希望以后换工装,可以在验收文件里列出经验证的负载和速度组合,以及更换后由谁评估。便于把临时改造和原始交付责任分开。
按实际工位决定验证
两种机械臂认证都从本体和整体工位出发。区别在于,协作方案要证明人在共享空间里也能安全工作,特别是机器人装上真实抓手和工件以后。
把工序视频、机器人型号、抓手和工件照片、人员动作及目标市场发给权检认证,我们可帮您列清本体、协作和工位分别要验证的内容。
本文包含AI辅助创作内容。法规信息以国际标准化组织、欧盟委员会及美国职业安全与健康管理局官方发布为准。