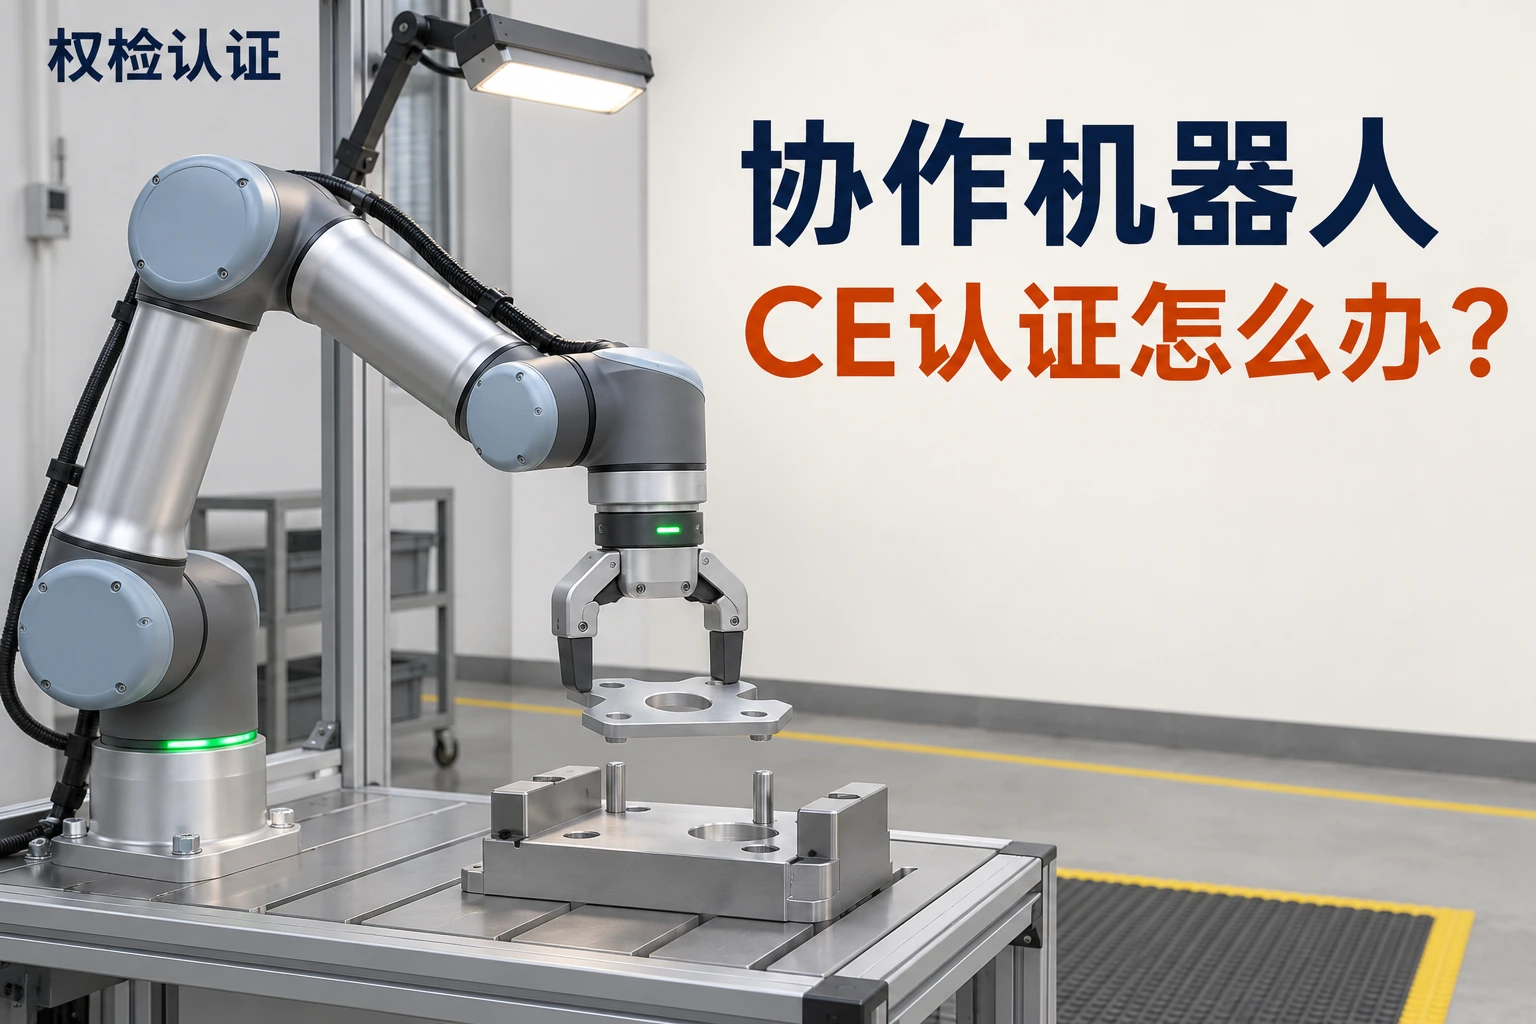
一条协作机械臂有测试报告,换成长夹爪去抓金属工件,整套工位还能不能让人员接近?这才是欧洲客户在问的重点。
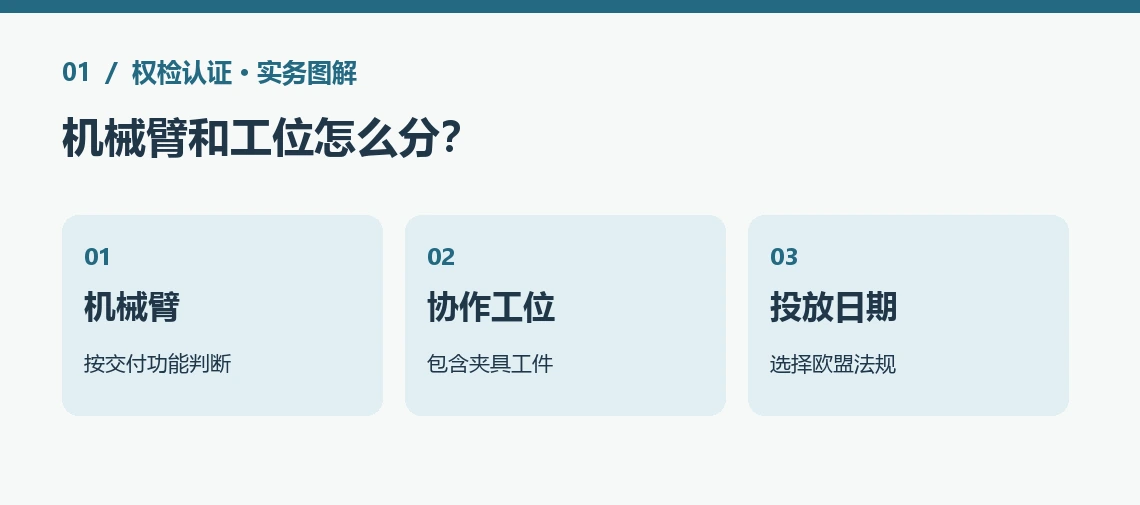
一、机械臂和工位怎么分?
单卖供集成的机械臂与交付可工作的协作工位,要分别判断机械类别和CE文件。 机械指令2006/42/EC第2、5及13条区分整机与部分完成机械。
部分完成机械是指本身还不能完成特定工作、要装入别的机器才能使用的装置。机械臂单独供应时,需按实物和交付功能判断能否按这一路径办理。
| 欧洲买家收到什么 | 先分清哪些责任 |
|---|---|
| 供安装的机械臂和控制器 | 看能否独立完成任务,以及机械臂厂家交什么文件 |
| 装好夹具、工装和控制的工位 | 完成设备的制造商对整体安全与声明负责 |
| 与输送线联动的一组工作站 | 还要检查上游送料、人员进入和联动停车 |
机械法规(EU)2023/1230第52、54条规定一般自2027年1月20日起适用。交货跨期时,要按实际首次投放和过渡条件选文件。
机器人还有电机和控制器。成套设备的电磁兼容范围按电磁兼容指令2014/30/EU判断,电磁兼容就是避免设备相互干扰。
空机械臂只能作为整套设备的一部分时,客户把它固定在台架上即可使用,与还要补抓具和控制联动是不同的交付状态。销售合同应把未完成的功能写清。
二、协作工位用哪版标准?
ISO 10218 第1部分用于工业机器人本体,第2部分用于工业机器人应用及工作单元。
ISO 10218-1:2025与ISO 10218-2:2025分开规定本体和集成后的安全要求。
协作工位的关键是人和机器人共享工作区。人伸手放件时,手臂、工具和工件可以带来不同危险,不能只用机器人本体的出厂数据判断。
ISO/TS 15066:2016是协作工业机器人系统与环境的技术规范。项目引用哪版标准、是否还需要单独参考这份规范,要看合同、采用版本和实际协作任务。
EN ISO 12100用于风险评估和减险。风险评估是把每个操作里可能的夹手、撞击、掉件等风险列清,并确认保护办法是否有效。
欧盟项目还应确认采用的欧洲版以及公报引用条件。ISO和EN两个前缀分别指国际标准和欧洲标准,采购文件有时会指定其中之一。
想了解本体和整套工业工作单元的分工,详见《ISO 10218机器人CE怎么办?》。
如果客户图纸指定2011版,不能只把封面日期改成2025版。可列出合同采用版、计划宣称的版本和本次要测的协作动作,确定同一份报告能否覆盖。
第2部分的试验要联系整个工位。围栏内能否继续运行、人员进入后能否及时停住、重新启动是否受控,属于集成后的安全问题。
三、人在旁边要测哪些项目?
协作试验重点是人靠近时能否停住、意外接触时伤害能否控制,以及工件是否会掉落。 欧盟职业安全机构协作机器人说明介绍了协作系统的主要安全方法。
- 接近时减速或停机。机器仍在运动时测制动表现,同时看人在什么位置进入、机器在哪里能安全停住。
- 力和压力。允许接触的任务要区分碰到后能躲开,以及手被夹在工装与抓具之间。
- 末端工具,也就是装在机械臂末端的夹爪或吸盘。检查夹紧、放件、断气以及重新夹持时的风险。
- 手引导,也就是人员握住装置移动机械臂。试验要确认人松手后会怎样停,以及切回自动模式会不会突然移动。
用夹爪抓取长边金属工件时,工件外角可能比机器本身更早碰到人。软胶包覆只能改变某些接触面的压力,遇到夹住手指的结构,还需要从空间或防护措施上处理。
用吸盘搬取板材时,要试供气中断或真空下降后的动作。即使机械臂能及时停,未被可靠保持的工件仍可能跌落。
人可以靠近的工作位置有前面也有侧面,不能只试从正面过来。用光学装置判断人距时,还应确认工件或治具挡住视线后会怎样停。
四、怎样安排协作工位测试?
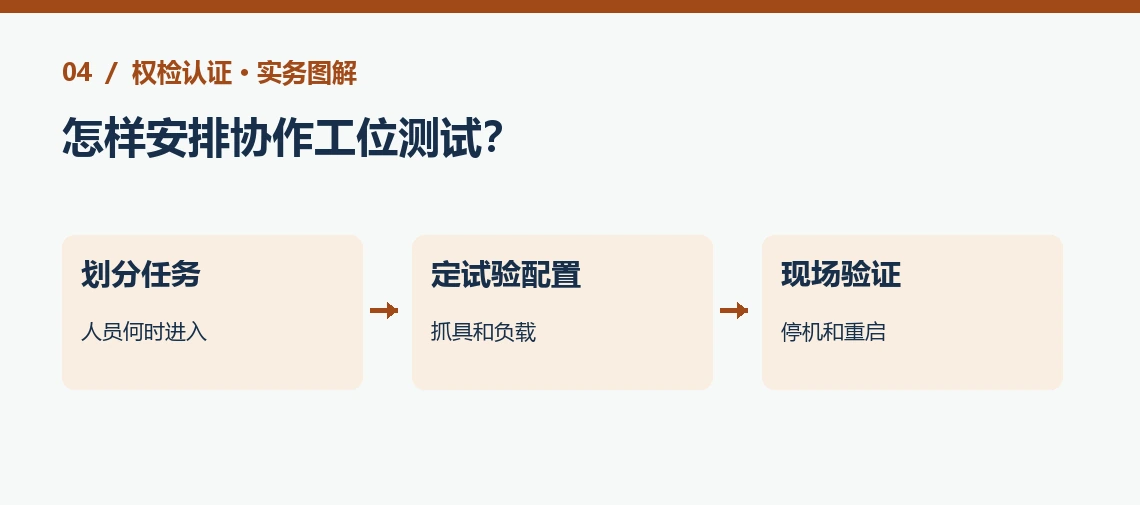
试验要按实际协作任务安排,能做的厂内先做,依赖现场布局的项目到现场确认。 台面高度、夹具方向、工件重量与邻接设备都会改变结果。
- 明确自动、手动装料、换爪和处理卡料时,人分别站在哪里,手会伸到哪里。
- 选择最容易出现危险的合理配置。带大夹具、不同抓取方向或较重工件时,分别检查最关键的停机及保持动作。
- 检查工位装到生产线后的控制关系。验证上游机器是否跟着停止,故障解除后能否受控恢复。
只测一个空载机械臂的最大速度,无法解释抓着重工件时需要多远停车。客户会在同一工位生产两种产品时,报价最好写清实际计划覆盖哪些抓具和工件。
地面安装和桌面安装也不完全相同。站人位置、机器能够到达的高度与支架牢固程度,可能决定是否需要补充验证。
现场会增加送料台时,可把送料台由谁提供、哪边可以走人和两台设备如何共同停机写入验收条件,避免把固定的厂内布置当成最终装机状态。
五、协作工位交哪些文件?
供集成的部分完成机械通常交装入声明和装配说明,完整工位则按整机程序准备技术文件和符合性声明。 装入声明让集成方了解哪些要求已处理、还有哪些工作要完成。
制造商在履行程序后签声明。公告机构是欧盟指定的评估机构。是否需要它参与,要看产品分类和所用程序,不能只凭“协作”两个字决定。
完整工位资料应有风险评估、停机与保护功能验证、夹具和工件限制、说明书和声明。采购合同另要第三方报告时,应把试验对象写清楚。
费用与周期取决于协作方式、末端工具数、是否测接触力与压力,以及现场设备能否一起联调。单卖本体和完成工位可以分别报价。
合同如果还要人机接触的力和压力记录,应确认报告里会列哪些接触位置、抓具形状和载荷。这样客户以后换件时知道哪些结果还能参考。
协作机器人的CE要从实际交付和人员接触方式判断。先定机械臂还是完整工位,再把夹具、工件和靠近时的保护动作放进试验,才能把资料交给欧洲买家。
把工位照片、机械臂说明书、抓具或工件照片和买家要求发给权检认证。我们按交付边界和实际协作任务拆项目,资料齐全后当天给方案和报价。
本文包含AI辅助创作内容。法规信息以欧盟委员会、欧盟出版局及国际标准化组织官方发布为准。