买家说机械臂要符合ISO/TS 15066,通常想知道员工能不能在旁边上料或取件。把真实工位的动作讲清,再决定做哪些安全检查。
一、哪种协作工位会用到?
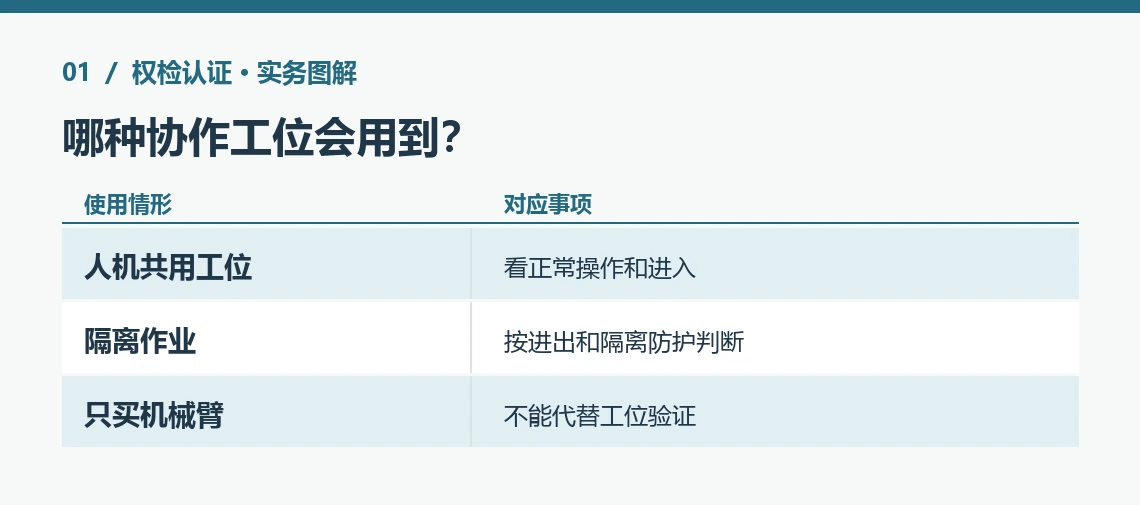
ISO/TS 15066针对人与工业机器人在共享作业区工作的情况。
ISO/TS 15066:2016的TS是技术规范,给工业机器人系统和工作环境补充协作安全要求。它关注人进入、靠近或可能触碰机械臂时,机器怎样运行才安全。
例如操作员在同一个装配台放工件,机器人另一侧在执行拧紧或搬运,便要看两边的人机作业怎么配合。机械臂外形、额定载荷和宣传名称无法单独决定。
1.1 有围栏就一定用不上吗?
机器人正常生产时被隔开,也可能有人进去调机、换件或手动引导。要把自动运行、停机状态和实际需要人进入的任务分别说明。
如果人进入后机器人停机,确认停止和再启动如何控制。如果人进来时机器人仍在按设定动作运行,应按协作方式评价人机位置和危险。
1.2 我国项目要看什么编号?
我国的GB/T 36008-2018等同采用ISO/TS 15066:2016。
合同里只写“协作安全”时,可以问清交的是国内标准试验、国际规范试验,还是整套工作站验收。
机器人本体和工作站安全还要按项目要求采用相关的工业机器人安全标准。两者分工详见《ISO 10218机器人CE怎么办?》。
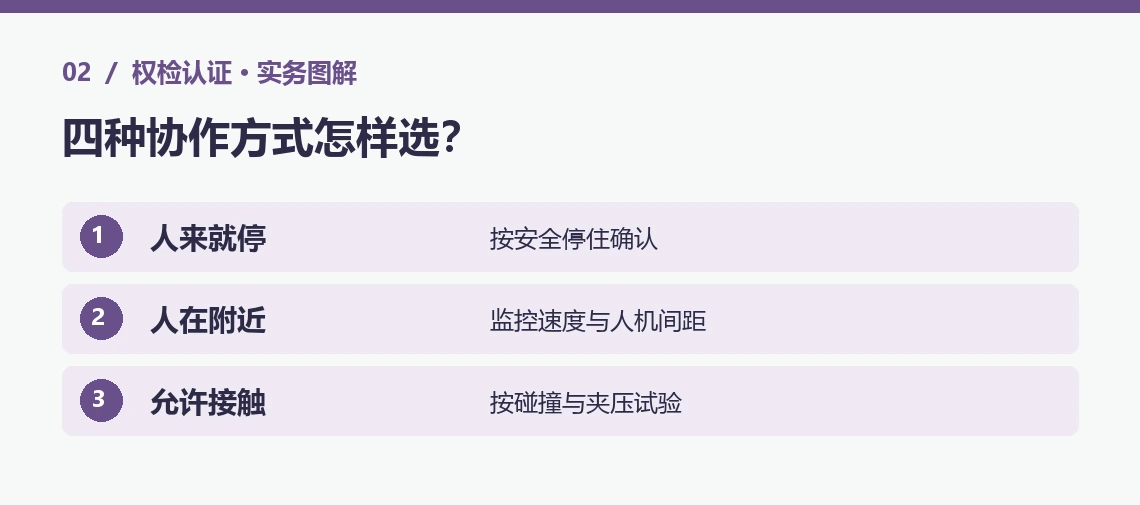
二、四种协作方式怎样选?
按员工怎样与机器共用工位,选择停车、引导、保持间距或限制接触力。
| 协作方式 | 买家验收时看什么 |
|---|---|
| 安全额定监控停止 | 人进入约定区域后,机器停在安全状态并受到监控 |
| 手动引导 | 操作人员通过引导装置带着机器运动,符合允许的速度与启停条件 |
| 速度与间距监控 | 监测人和机器的距离,人接近时减速或在危险前停住 |
| 功率和力限制 | 在可以预见的接触位置确认碰撞力和压力有没有超出条件 |
2.1 人越靠近越慢就够吗?
做速度与间距监控时,发现人以后到机器真正停住有一段时间。检查人员靠近、机器人继续移动以及载荷变化的影响,才能定安全距离。
一条工位线有人从正面上料,也有人从侧面取料。安全设备需要能看到两边的实际接近路线,尤其要查箱子或设备遮挡的位置。
2.2 手动引导时夹爪怎么管?
操作员通过引导装置调整机器人,并不意味着末端夹爪也一直安全。工件可能掉落,夹具在手旁合拢也会夹手。
换线调机时,要确认操作员怎样保持控制、退出引导后机器如何停止,以及重新开始自动循环需要什么动作。
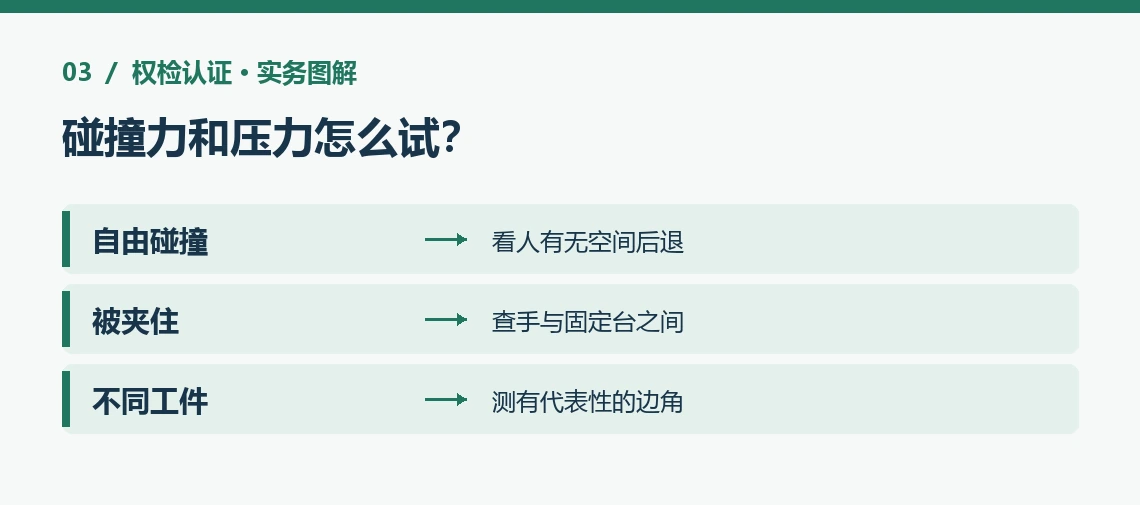
三、碰撞力和压力怎么试?
接触试验应按实际工具和工件区分自由碰撞与夹在固定物之间的情况。
碰到手后能立即躲开,与手被夹在夹爪和台面之间,是不同的受力状态。两种状态要分别判断,不用一个数值代表整条生产线。
接触面积越小,同样的力集中到手上的压力可能越大。用窄边工具、带尖角工件或小吸嘴时,测试应针对可能接触的位置,并用对应的身体部位条件判断。
3.1 换夹具和调速度怎么办?
夹具加长、工件加重或把生产速度调高,会改变碰撞或停止情况。之前测试针对软吸盘的结果,用在金属夹爪时要重新判断。
送测前先在安全布置下检查最靠近操作员的位置、可能夹住的固定面,以及速度和负载上限。测试时用代表性设备或工装,不以真人承受碰撞来验证。
同样是一支机械臂,若作业路径由桌面上方改到靠近肩颈,就要重新看人员可站的位置和接触对象。试验条件应写进验收记录,避免后续复制程序时漏掉保护设定。
3.2 协作风险怎样写进报告?
报告应列出操作任务、接触位置和试验条件。例如正常上料、取走成品和清理卡件要分开。如果维护时停止逻辑不同,也要交代检查的是哪种状态。
给采购方解释时,可以说明这是某个协作工作站的验证结果,适用条件包括夹具、载荷、速度和人员活动区。现场修改其中一项后,由项目方判断影响。
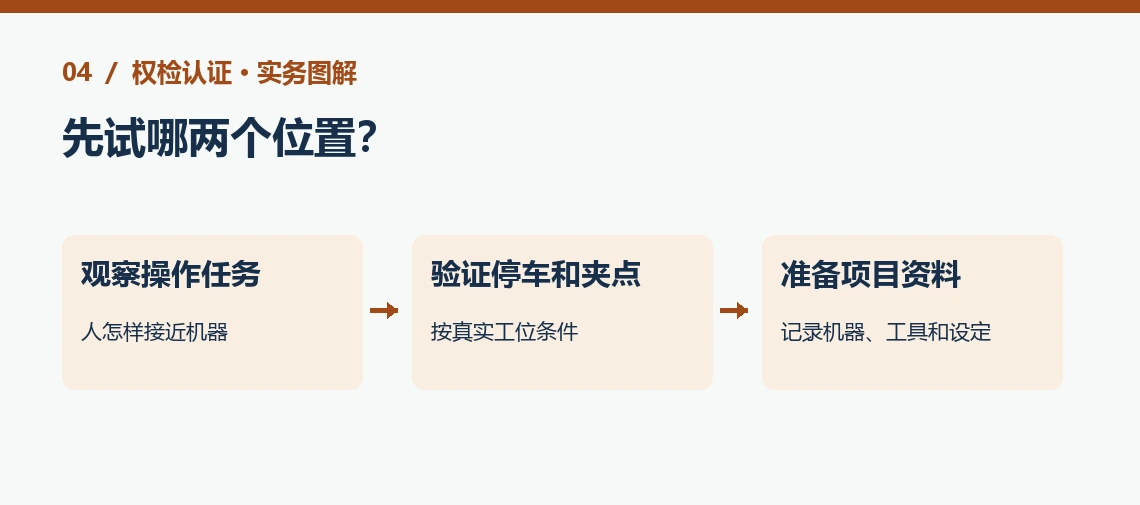
四、先试哪两个位置?
送检前最值得先看员工伸手上料的位置,以及末端夹具离工作台最近的位置。
第一处常涉及人员进入的路线与减速停车。让工位负责人说清哪边上料、哪边取成品、操作员有没有必要在机器运动中伸手。
第二处容易同时遇到碰撞和夹压。若机器手持工件从工作台上方扫过,记录最低和最靠近人员的动作,后续才能选择代表性的测试位置。
4.1 合同要单独的报告吗?
客户直接指定ISO/TS 15066时,确认要某些项目的试验报告,还是包含风险评估、保护设定和现场验证的资料。两种交付的边界要写在报价里。
只供应机械臂的工厂可以提供本体和已测试的功能资料。整站集成时,由负责夹具、工件和工作区配置的一方说明整站运行条件。
ISO/TS 15066看的是人和工业机器人怎样在实际工位安全协作。先选协作方式,再验证停车、间距或接触限制,报告写清试过的工具、工件和操作范围。
把工位照片、协作任务、夹具和工件、人员进出方式及客户要求发给权检认证。我们可以帮您定验证范围。
本文包含AI辅助创作内容。法规信息以国际标准化组织及我国国家标准主管部门官方发布为准。