客户给协作臂标了最大载荷,却没写操作者在哪个动作伸手进工位。报告里最需要明确的,正是这个人和机器会同时出现的位置。
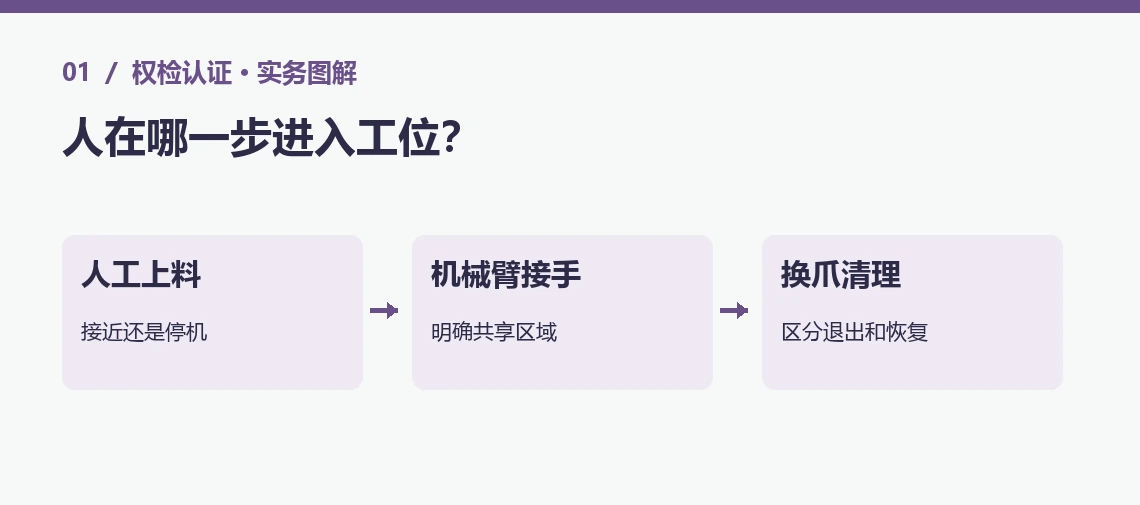
一、人在哪一步进入工位?
协作风险评估从人实际伸手或走进工位的动作开始,并在报告里写清那时机器人是否还在动。 操作说明只写“人工上料”,无法回答两者有没有同时活动。
例如操作员把零件放入定位孔,机器在另一侧等待。报告要分清人的手还在台面上时,机器人能不能开始取件,以及人从侧面取错件时会怎样。
EN ISO 12100提供识别危险和减少风险的方法。ISO 10218-2:2025针对工业机器人应用和工作单元。
| 同一工位的动作 | 报告里写清什么 |
|---|---|
| 人放件、机器暂停 | 由什么条件确认已经停稳,何时允许再启动 |
| 人从侧边补料、机器还在动 | 人能到哪里,机器人在哪个位置减速或停止 |
| 清理卡件或拆夹具 | 怎样断开动力,怎样避免外部设备发来启动信号 |
同一个工位有手动和自动两种状态时,分别写。让测试结果能对应真实的操作位置和动作。通用流程详见《工业机器人风险评估报告怎么做?》。
判断工位能否共享时,应按真实作业说明区分取正常工件与取掉落工件。人弯腰到台下捡零件时,传感器面对的姿态和遮挡会变。
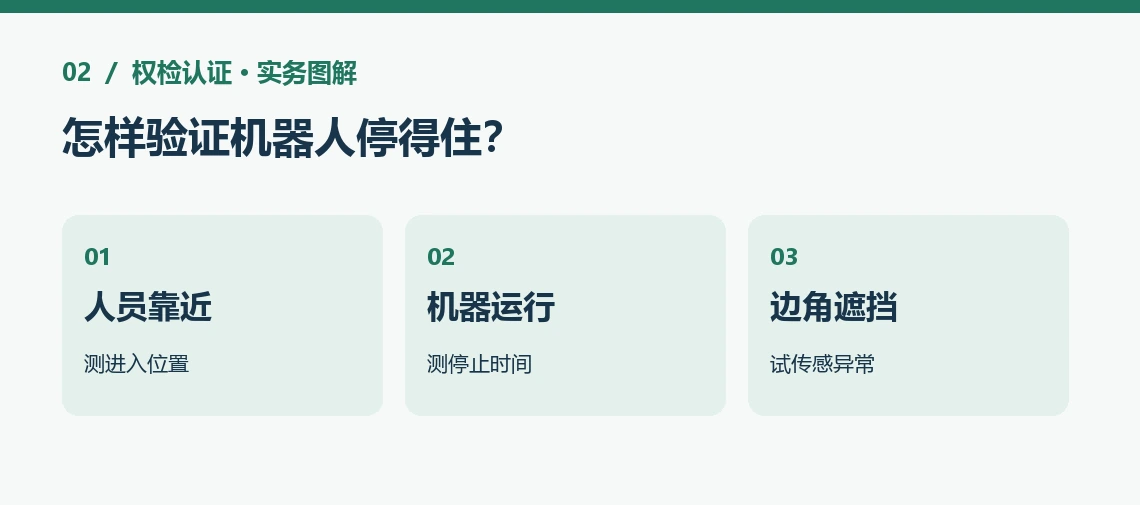
二、怎样验证机器人停得住?
能靠近仍在运动的机械臂时,要验证最不利的接近方向和负载下,保护措施是否留出足够停车距离。 保护措施应跟人的位置和机器人动作对应。
用距离监控时,传感器检测人靠近,设备按设定降速或停止。欧洲职业安全机构协作说明把速度与距离监控列为协作保护方法。
- 记录机器人伸得最远、速度较快或负载较重时,从接到停止指令到停稳的表现。
- 模拟操作员正面和侧边接近。检查固定支架、工件和托盘会不会挡住传感器。
- 验证光学检测失效、进入信号中断以及人员尚未离开时,机器人能否按设计保持安全状态。
报告里要写的是本次测试的速度、位置、工件与停止结果。工位允许使用两种不同大小的抓具时,装上较长的抓具以后,先碰到人的位置可能改变。
如果只有人走到工位外才允许运行,可重点验证停机和重新启动条件。不同运行方式的距离不能直接共用。
如果操作员穿工作服或推金属料车靠近,照搬空地上的试验不够。按检测装置的技术条件验证看不清人或车辆时设备会怎样停。
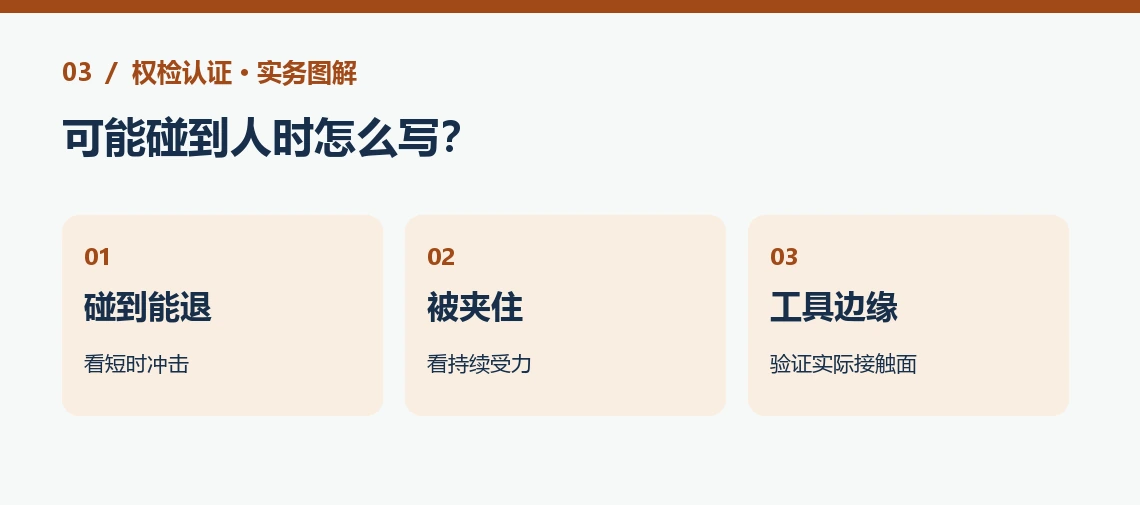
三、可能碰到人时怎么写?
有意安排人员接近或接触时,报告要区分撞一下能退开,与被夹在固定物旁无法退开。 两种接触造成的风险不同,不能只填机械臂一项额定力。
ISO/TS 15066:2016讨论协作工业机器人系统及工作环境的安全。具体按项目选定的版本和人体接触部位,确定如何试验。
- 能撤离的接触。记录机器人、夹具或工件碰到人的位置和速度,看冲击怎样产生。
- 可能夹住的接触。模拟手被挤到治具、挡块或料盒与夹具之间,判断能否移开和解除压力。
- 真实末端。软包胶的夹爪与尖角金属工件,接触面积不同,测试应按实际表面进行。
测力看的是总共推了多大劲,测压力看的是力集中在多大一块接触面上。同样的力落到尖角上,压力会更集中。
如果尖锐工件难以通过限制接触控制风险,就需要调整夹具、位置或人员接近方案。报告应写清采用的措施及验证结果。
测过的接触位置应能在工位图中找到。例如夹具与托盘之间受力,和手臂外侧碰到肩部,需要保留不同的动作条件与结果。
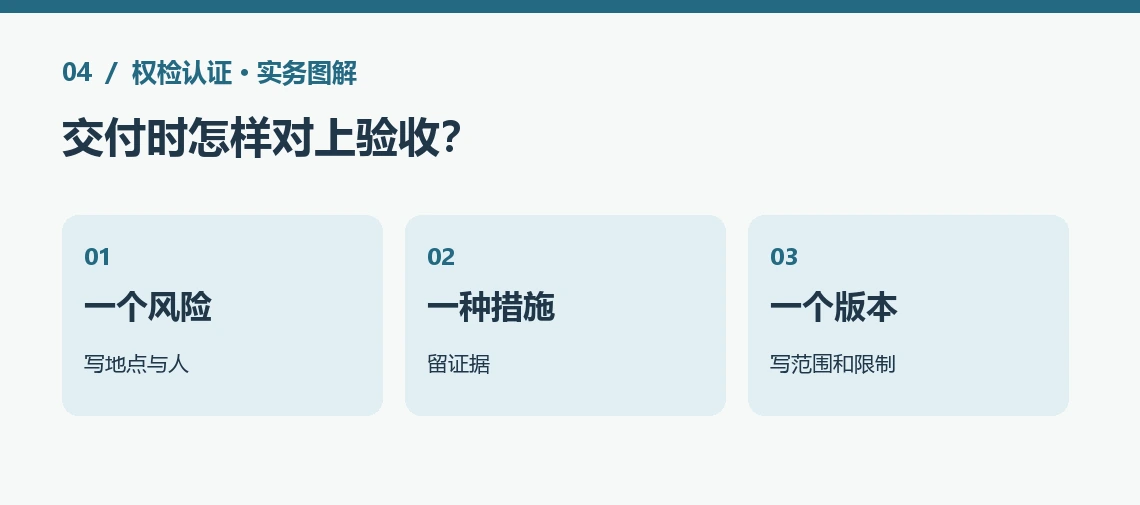
四、交付时怎样对上验收?
报告每项风险都要能找到对应措施和测试记录,买家拿到后能看清工位目前能做哪些动作。 做不到的动作和留待装机验证的条件也要写清。
例如人从侧面补料、夹具可能把手挤到挡板,可记录靠近位置、预期停机动作、测试时的负载和结果。报告不必罗列与这项风险无关的试验。
如果检测时只有模拟台架,后续还要接买家的送料机,就分开写厂内已测项目和装机后才可确认的项目。现场点位可以写到报告的验证说明里。
采购方换工件时,先看新件是否改变夹具、载荷和接触面的形状。风险和动作一旦变化,重新验证受影响的部分,并把新旧条件记在报告里。
工位越复杂,现场试验、模拟接触和工件配置越多,周期及费用也会变化。报价可以先从共享动作、夹具和现场验收三个项目拆开。
自动模式下能停住,并不能说明故障恢复后也安全。报告要有一条验证复位位置能否看到工位,以及重新启动前有哪些人工动作。
协作风险报告要写明人与机械臂在哪个动作会相遇,保护怎样起效,客户还需确认哪些现场条件。拿实际工位去验证,比在表格里只填“有急停”更能回答验收问题。
把工位照片、运行视频、夹具与工件照片及买家验收要求发给权检认证。我们帮您列协作动作、试验和报告内容。
本文包含AI辅助创作内容。法规信息以国际标准化组织及欧洲职业安全与健康署官方发布为准。